欧波福技术文章 · 磁编码器芯片与磁性目标件匹配
MT6620 离轴磁编码器芯片采用固定极距霍尔阵列,可读取多对极磁环或直线磁栅尺,支持 ABZ、UVW、PWM 和三线 SPI,并集成 EEPROM 与客户端自校准功能。选型时,芯片参数与磁环极距、磁化方向、扫描几何和装配气隙需要一起评估。
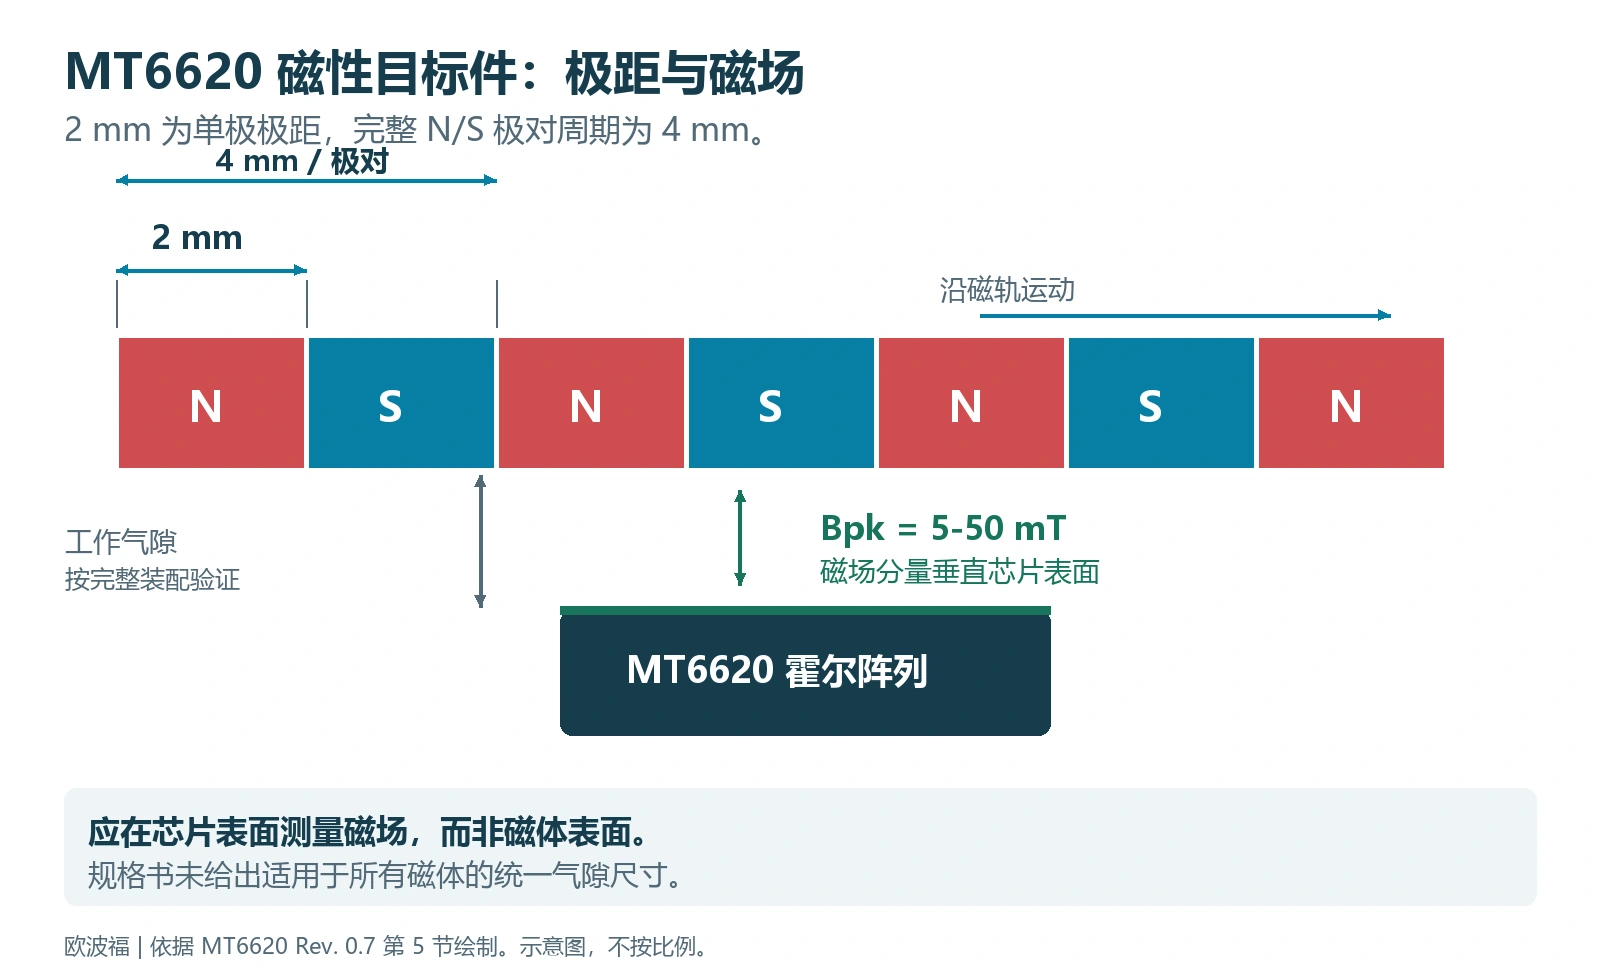
其核心磁体要求为:2 mm 单极极距、4 mm 极对周期,以及芯片表面 5–50 mT 的垂直磁场分量。欧波福可协同评估定制磁环、磁栅尺与 MT6620 芯片供货,让磁性目标件与电子读头的选择在同一项目中衔接。
咨询 MT6620 芯片与磁环配套MT6620 芯片特点:离轴角度与直线位置检测
MT6620 是麦歌恩(MagnTek)基于霍尔阵列的位置与角度传感芯片。匹配的磁环转动或磁尺平移时,霍尔阵列产生正弦、余弦信号,经放大、滤波、模数转换与数字信号处理后,得到重复磁周期内的位置,再生成不同形式的数字输出。
| 选型项目 | 规格书信息 | 设计关注点 |
|---|---|---|
| 磁性目标件 | 单极极距 2 mm;完整 N/S 极对周期 4 mm | 按实际读取路径核对极距、磁化方向与磁场。 |
| ABZ 增量输出 | 每磁极对 1–2,500 个 AB 周期;四倍频最高 10,000 计数/磁极对 | 区分脉冲、解码计数及每机械圈的分辨率。 |
| UVW 输出 | 支持 1–63 的可编程输出配置 | 结合目标磁极对数核对输出电周期与电机换相关系。 |
| PWM 与 SPI | PWM 为 12 bit;三线 SPI 可读取角度、温度和诊断数据 | 输出相位随磁周期重复,不自动构成多对极磁环的整圈唯一绝对位置。 |
| 供电与封装 | 工作电源 3.0–5.5 V;典型电流 25 mA;TSSOP-24 | 核对供电、功耗、逻辑电平及传感器安装基准。 |
| 校准与存储 | 出厂校准、客户端自校准和内置 EEPROM | 在最终芯片与磁体相对位置固定后完成调整和验证。 |
本文依据所提供的 MT6620 规格书 Rev. 0.7(2023 年 5 月)整理,不将该版本自动视为当前最新版本。设计定型前应确认适用的原厂资料与寄存器说明。
MT6620 封装外观、霍尔阵列位置与功能框图
TSSOP-24 封装与磁轨对准基准
MT6620GA 采用 TSSOP-24 封装。原厂图中标出了封装几何中心、霍尔阵列位置、0.76 mm 偏移及内部感应单元间距。机械设计应以图示传感基准对准磁轨,不能直接假设霍尔阵列位于封装中心。
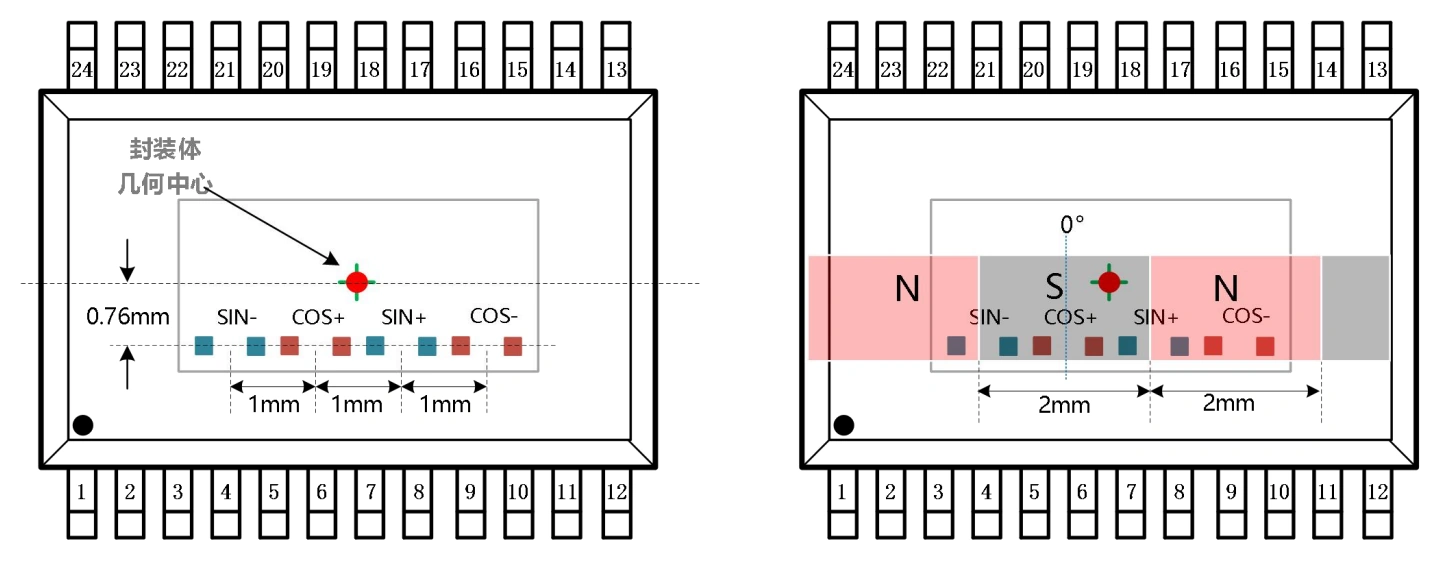
第 10 节列出的封装体长度为 7.70–7.90 mm、封装体宽度 4.30–4.50 mm、引脚总跨距 6.25–6.55 mm、引脚节距 0.65 mm、总高度上限 1.20 mm。不同尺寸定义不能混用,PCB 封装与机械避让应依据完整封装图。
功能框图:从霍尔信号到 ABZ、UVW、PWM 和 SPI
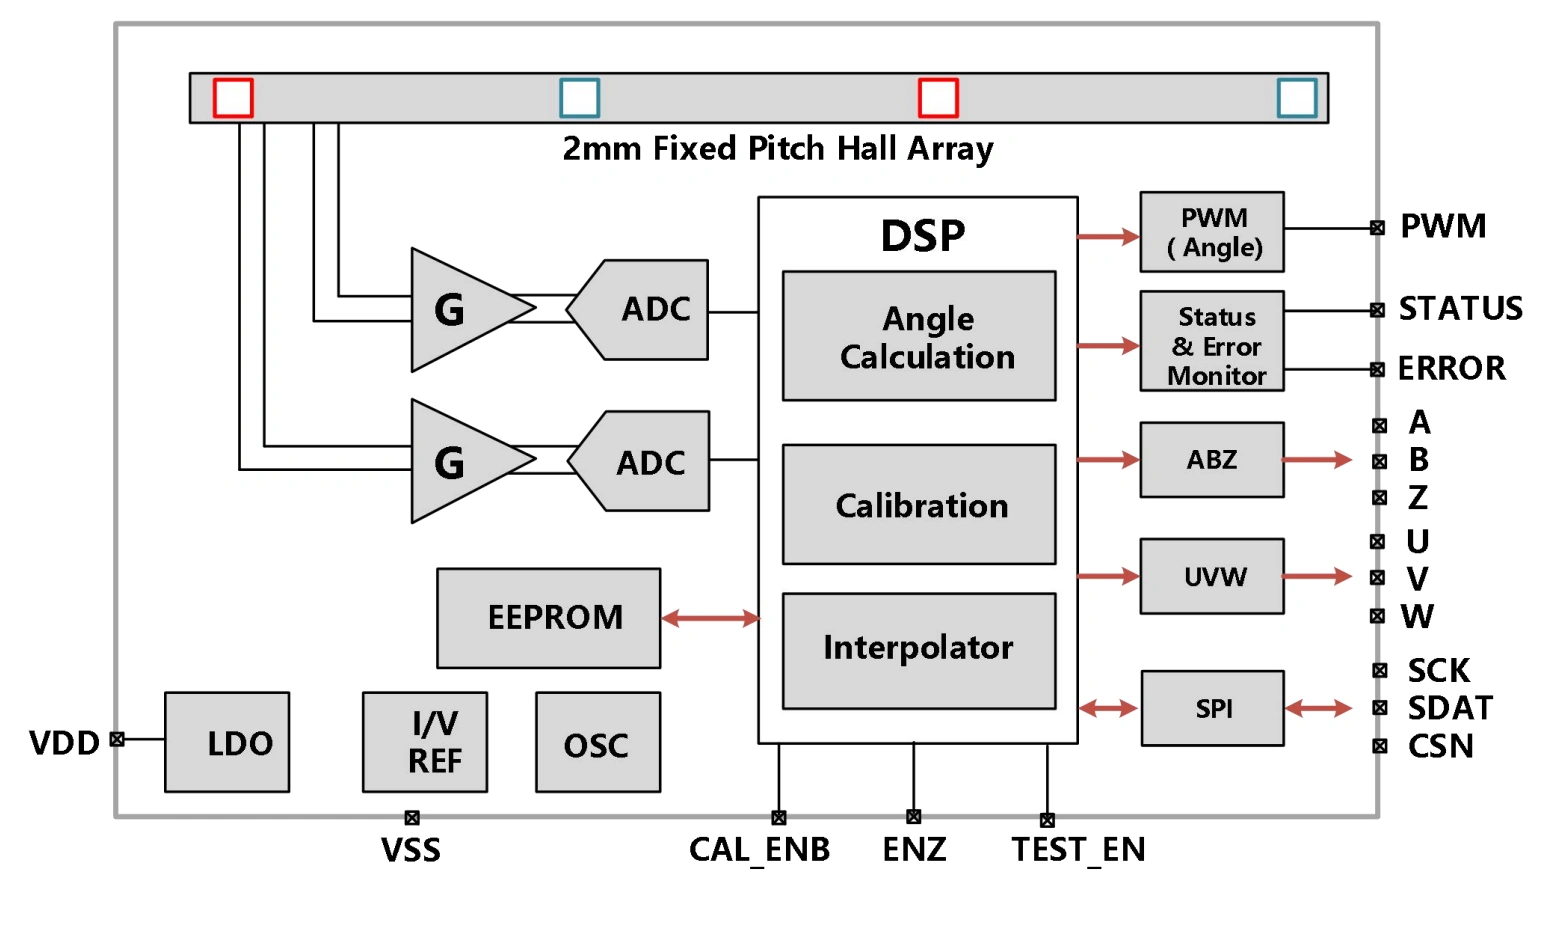
- 霍尔阵列与模拟前端:读取正余弦信号,经增益和滤波调理后进入 ADC。
- 数字信号处理:DSP 完成角度计算、补偿、校准和插值。
- 存储与支撑电路:EEPROM 保存配置及校准信息,芯片同时集成 LDO、参考与振荡器等模块。
- 输出与监测:处理后的位置信息驱动 PWM、ABZ、UVW、SPI,STATUS 和报警路径用于信号与诊断监测。
MT6620 电压、电流、精度与动态性能参数
下表依据规格书第 7–9 页。除另有说明外,其电气参数适用条件为 3.0–5.5 V、−40 至 +125°C。典型值不等于最大值,也不是完整编码器的性能保证。
| 参数 | 数值与条件 | 工程解读 |
|---|---|---|
| 工作供电 | 最小 3.0 V,典型范围 3.3–5.0 V,最大 5.5 V | 6.5 V 是绝对最大额定值,不是正常工作电压。 |
| 工作电流 | 典型 25 mA | 按 V×I 计算,3.3 V 时典型功耗约 82.5 mW,5 V 时约 125 mW;不是最坏工况功耗预算。 |
| 欠压报警 | 阈值 2.45–2.65 V,迟滞窗口典型 100 mV | 报警阈值低于 3 V,并不表示可在该电压正常工作。 |
| 出厂校准 INL | 典型 ±0.5°,受规格书测试条件约束 | 应与磁环整圈机械角度误差区分。 |
| 客户端校准 INL | 典型 ±0.2°;脚注不包含各磁极对之间充磁不均匀性与安装偏差 | 不能直接作为未经整机验证的磁环或编码器精度保证。 |
| DNL | 2,500 脉冲 ABZ 设置下,典型 ±0.05° | 差分非线性描述输出步进变化,与积分非线性不同。 |
| 瞬态噪声 | 25°C、100 Gs、BW=3 时,典型 0.01° rms | 需结合磁场和带宽条件解读,不能只看数字输出位数。 |
| 迟滞 | 典型 0.022°,多档可编程 | 评估对换向和低速响应的影响。 |
| 上电准备时间 | 典型 70 ms;表中供电上升时间条件为小于 100 μs | 控制器应留出启动时间,并验证实际电源爬升条件。 |
| 系统延时 | 匀速条件下典型 5 μs | 需计入动态误差预算,不等于控制器端到端延时。 |
| 数字输入电平 | VIH ≥ 0.8×VDD;VIL ≤ 0.2×VDD | 不同电源轨的器件连接时,应核对逻辑裕量。 |
| 数字输出电平 | −2 mA 时 VOH ≥ VDD−0.4 V;+2 mA 时 VOL ≤ 0.4 V | 结合输出负载和主控输入阈值验证。 |
| 工作温度 | −40 至 +125°C | 磁体、载体、PCB 与固定材料仍需分别验证温度适应性。 |
上述 INL、DNL 和噪声以芯片角度/信号条件给出。多对极磁环应用中,还需确认它们与机械轴角度的换算关系,并对整圈或完整行程进行参考测量。
MT6620 主要应用:电机、机器人关节与直线运动
无刷直流电机反馈
ABZ 与 UVW 可用于增量反馈及换相相关集成。需要同时匹配磁环极对数、输出设置、电机电周期与控制器输入频率限制。
机器人关节模组
离轴布局便于将芯片放在磁轨旁,为轴孔和机械结构保留空间。均匀多对极磁环的相位会重复,上电后整圈唯一位置仍需额外参考或其他位置架构。
直线电机与定位轴
匹配的 2 mm 单极极距磁栅尺可用于增量位移反馈。应核对有效长度、端部余量、磁场均匀性、读头对准和参考点方案。
光栅尺替代评估
可评估非接触磁感应架构,但替换前必须核对分辨率、实测精度、参考信号、接口与环境表现,不能直接视为可互换器件。
相关结构可参考欧波福的离轴旋转编码器与中空轴磁编码器、直线磁栅尺与磁性编码带。这些是相关产品与方案,并不表示其中所有型号均采用 MT6620。
MT6620 匹配磁环要求:2 mm 极距、磁化方向与磁场
规格书第 5 节要求匹配2 mm 固定单极极距、4 mm 极对周期的径向充磁磁环或磁栅尺,并将垂直于芯片表面的输入磁场 Bpk 规定为 5–50 mT。磁体表面磁场并不等于芯片安装位置的有效磁场。
| 匹配项目 | 应明确的要求 | 需要验证的内容 |
|---|---|---|
| 极距 | 单极 2 mm、每极对 4 mm,沿实际磁轨定义 | 整圈磁环或有效磁尺行程内的极距分布。 |
| 磁化与朝向 | 径向多对极磁环或相应磁尺;有效磁场垂直芯片表面 | 传感器朝向及装配后的可用正余弦信号。 |
| 输入磁场 | 芯片表面 Bpk 为 5–50 mT | 气隙、温度与机械公差变化下的磁场裕量。 |
| 气隙与安装 | 按项目定义气隙、偏心、跳动、倾斜与传感器位置 | 此版规格书未给出适用所有目标件的统一气隙值或完整公差包络。 |
| 材料与载体 | 磁材、温度范围、磁环截面及载体图纸 | 磁场强度、温漂、固定方式及载体对磁路的影响。 |
原厂图示:MT6620 与磁环的匹配关系
MT6620 磁环极对数、扫描直径与芯片位置如何匹配?
设圆形磁化轨道具有 N 个磁极对,标称极对弧长为 4 mm,则磁化轨道圆周约为 4N mm,可得到几何关系:Dtrack = 4N/π mm。这是几何推导,不是原厂确认的标准磁环目录。
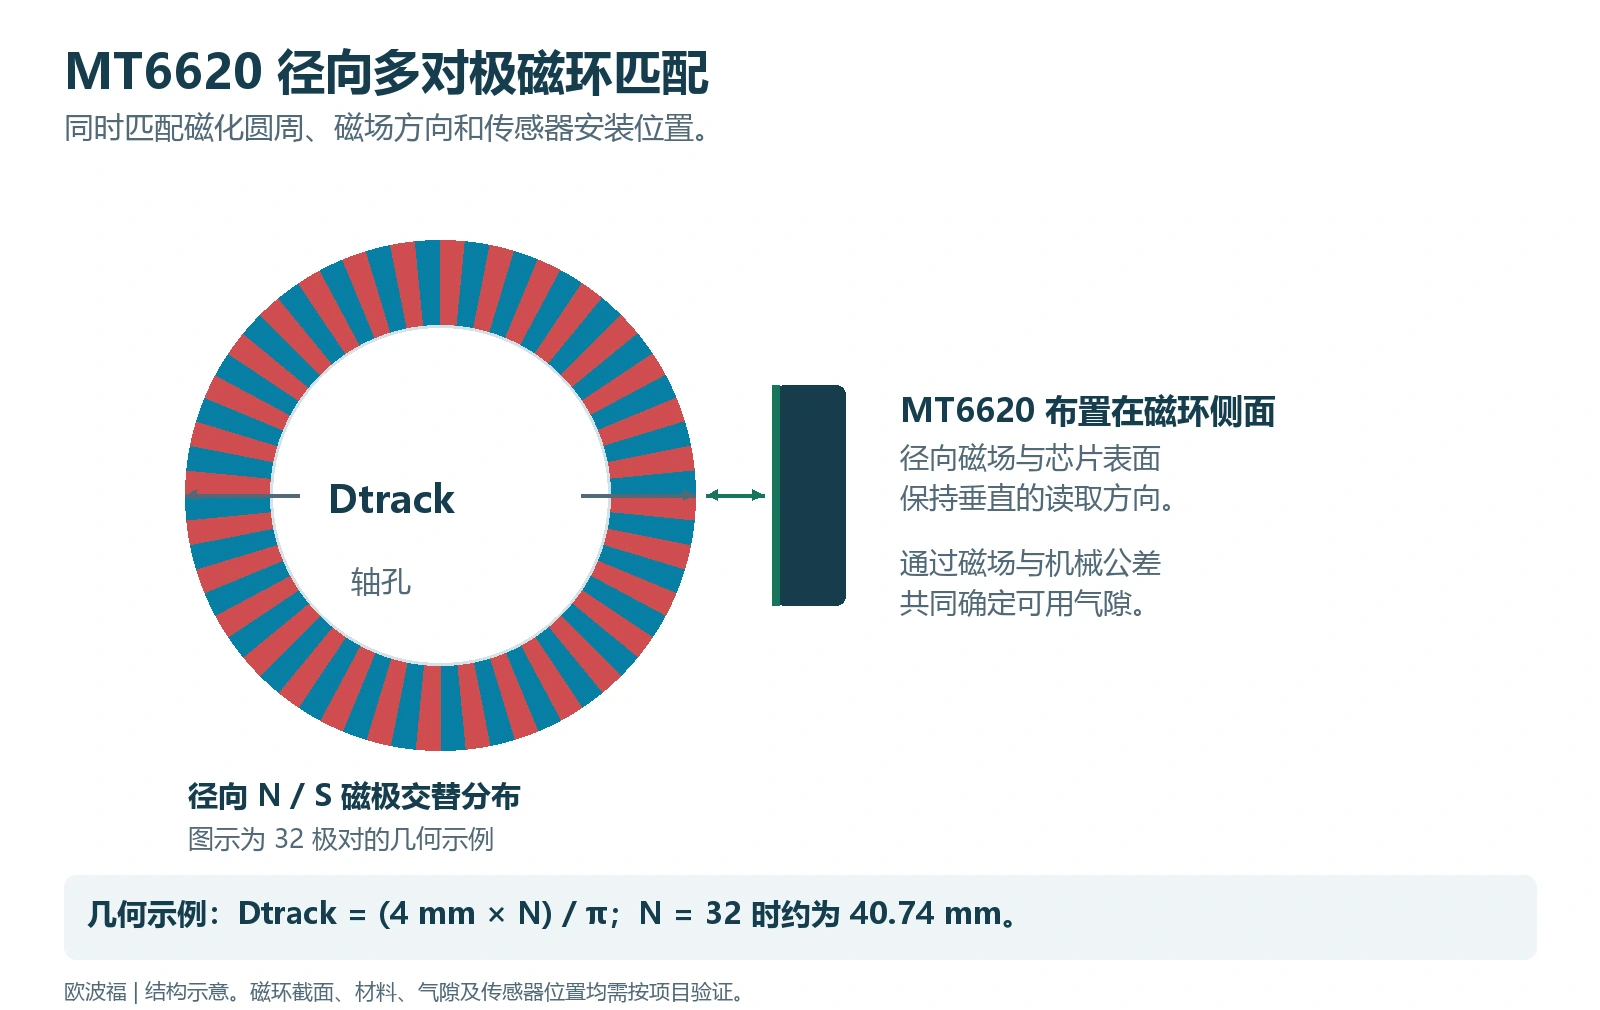
图纸应标出磁化读取表面、极对数、轴孔、外形、厚度、传感器参考面和 PCB 位置。其他芯片使用的轴向双码道游标磁环,即使也标称 2 mm 极宽,也不能直接判断适配 MT6620;磁化方向、码道结构、磁场与解码方式均需一致。
可进一步查看欧波福的磁编码器磁盘与多对极磁环,或提交定制磁性目标件需求进行项目评估。
MT6620 输出信号与分辨率:ABZ、UVW、PWM、SPI
MT6620 通过相应引脚提供 ABZ、UVW、PWM 和三线 SPI。选型时应同时核对接口功能、逻辑电平、时序、负载及控制器输入能力。
| 输出/接口 | 分辨率与信号特点 | 引脚与集成要点 |
|---|---|---|
| ABZ | 每磁极对可编程 1–2,500 个 AB 周期;四边沿解码最高 10,000 计数/磁极对;A/B 频率规定最高 8 MHz | A 为 18 脚、B 为 17 脚、Z 为 16 脚;10 脚 ENZ 控制 Z 输出。 |
| Z 零位 | 零位和脉宽可编程;支持 1、2、4、8、16、32、64、128 LSB,或 60°、120°、180° 脉宽设置 | 均匀多对极目标件上会重复。每机械圈唯一参考需配套参考信号与门控策略。 |
| UVW | 输出电周期内相差 120°,支持 1–63 的可编程设置 | U 为 21 脚、V 为 22 脚、W 为 23 脚;需核对与磁周期及电机极对数的映射。 |
| PWM | 12 bit、4,096 级相位;极性可编程,标称频率 125 Hz–2 kHz,频率表给出 ±5% 限值 | 1 脚推挽输出。相位随磁性图案周期重复。 |
| 三线 SPI | 角度、温度、诊断及读写配置;可带诊断与 CRC 安全字。最小时钟周期 125 ns 对应时序表下 8 MHz 时钟上限 | SDAT 为 13 脚、SCK 为 14 脚、CSN 为 15 脚;需实现双向数据切换与规定采样沿。 |
| STATUS 与报警 | 正常时指示信号幅度,校准时指示校准状态;报警包括弱磁、强磁、超速、EEPROM 校验、校准失败与欠压 | STATUS 为 19 脚;引脚表将 20 脚标作 ERROR,第 7.5 节将报警路径称为 FAULT,设计时需按适用引脚定义核对。 |
ABZ 脉冲数与每机械圈分辨率
若每磁极对设置 P 个 AB 周期,磁环有 N 个极对,则每机械圈输出 P×N 个 AB 周期;控制器对 A/B 四边沿解码时为 4PN 计数/圈。P=2,500、N=32 的示例得到 80,000 AB 周期/圈,或 320,000 解码计数/圈。这是输出步进计算,不是实测角度精度。
对 4 mm 极对周期的直线磁尺,在 P=2,500、四倍频解码条件下,标称数字步进为 4 mm/10,000=0.4 μm。该步进不能直接证明系统具备亚微米定位精度。
输出频率、索引与整圈绝对位置的边界
A/B 输出频率可按 fAB=P×N×rpm/60 计算。P=2,500、N=32 时,6,000 rpm 对应 8 MHz。这是输出带宽示例,并非磁环或完整编码器已经验证的转速额定值。
ENZ 保持高电平时,规格书描述每个磁极对均可输出 Z 信号。要得到每机械圈一次的索引,需要相应的外部参考及 ENZ 门控。SPI/PWM 提供的是重复磁性周期中的相位;均匀多对极磁环的不同极对会出现相同相位,因此整圈唯一轴角或长行程唯一位置需要额外位置信息或其他目标件架构。
SPI 位宽说明:概述写为 16 位角度值,而 Rev. 0.7 第 7.4.3 节在 DATA_FLAG=0 时给出跨两个寄存器的 ANGLE[16:0],开启刷新标志后布局也有变化。固件应按实际寄存器格式与适用版本实现,不能仅用位数宣传代替系统规格。
MT6620 磁环安装、自校准与精度验证
原文规格书列出出厂校准后 INL 典型 ±0.5°、客户端自校准后典型 ±0.2°。后者脚注不包含不同磁极对的充磁不均匀性与安装偏差,不应直接用作完整磁环编码器的机械角精度保证。
- 固定最终相对位置:先确定芯片、磁环或磁尺的位置、气隙、朝向与机械固定方式。
- 检查磁场与信号:验证有效磁场和全工作范围内 STATUS 表现。正常工作说明给出的适宜占空比范围为 10%–33%,强磁报警阈值另列为大于 44%,两者不是同一判定条件。
- 按规定运动校准:允许非匀速连续运动;旋转校准范围为 40–3,000 磁极对/分钟,至少经过 16 个磁极对。直线速度范围为 0.16–12 m/min,同样至少经过 16 个磁极对。
- 触发并确认完成:通过 CAL_ENB 或 SOFT_AUTOCAL 进入,依据 STATUS 或 CAL_STATE 判断状态。校准结束后至少等待 500 ms,再按说明释放触发;失败后重试需要重新上电。
- 验证完整系统:检查整机械圈或完整行程的误差、重复性、索引、动态表现及温度变化。
校准速度单位是磁极对/分钟,并非直接给出的轴转速。对 32 极对示例,40–3,000 极对/分钟对应机械转速 1.25–93.75 rpm。校准转速与正常运行带宽计算应分别核对。
欧波福 MT6620 配套服务:从定制磁环到芯片供货
欧波福可围绕 MT6620 项目协同评估定制磁环、磁尺及编码器芯片供货。芯片和磁性目标件一起评审,有助于提前识别极距、磁化方向、磁场或机械结构不匹配的问题。
磁性目标件评审
明确径向多对极磁化或直线磁尺极距,核对几何尺寸、材料、载体、读取表面与芯片处磁场,并约定样件测量和验收要求。
芯片与系统对接
核对 MT6620 订货型号、封装、输出设置、参考策略和校准需求。芯片数量、供应情况与交期通过项目报价确认。
其他型号与配套器件可查看磁编码器芯片与元器件分销。为提高评估效率,请准备:
- 应用场景、旋转或直线运动、最大速度、温度及电机磁场环境。
- 磁环或磁尺图纸:轴孔、磁化轨道直径、厚度、载体、极对数、气隙和传感器朝向。
- ABZ、PWM、SPI、UVW 的需求,控制器输入限制,回零/索引与上电位置要求。
- 实测精度与重复性目标、样品数量、年用量及 MT6620 芯片数量。
向欧波福提交 MT6620 芯片与磁环需求
将磁环图纸或直线轴空间、接口要求与用量发给我们,欧波福会结合 2 mm 单极极距、磁场及装配要求评估配套方案。
联系欧波福,评估芯片与磁性目标件MT6620 与匹配磁环常见问题
MT6620 要求 2 mm 极距,还是 4 mm 极距?
规格书以 2 mm 表示单个 N 极或 S 极的极距,一组 N/S 极对沿读取路径占 4 mm。建议图纸同时标注单极极距与极对周期,避免术语歧义。
任何 2 mm 极宽磁环都能适配 MT6620 吗?
不能。还需匹配径向磁化、芯片处磁场分量、传感器朝向、码道几何和装配公差。其他芯片使用的轴向 Nonius 双码道目标件不能据此直接通用。
MT6620 的安装气隙应该取多少?
此版规格书规定芯片表面 5–50 mT 的垂直磁场,但未给出所有磁体通用的气隙尺寸。应结合磁材、截面、固定方式和完整公差进行验证。
MT6620 的高分辨率是否等于高精度?
不是。ABZ 计数和 PWM/SPI 码值描述数字输出步进。实际精度还包含芯片非线性、充磁、偏心、气隙、安装与温度影响,应在完整系统中测量。
欧波福能否把 MT6620 芯片与磁环一起报价?
可以提交配套评估需求。请分别说明芯片与磁环数量,并提供目标图纸、接口、样品要求和预计年用量;兼容性、供货范围及商务条件以项目确认为准。
规格书来源与延伸阅读
依据所提供的麦歌恩《MT6620 高精度离轴磁性直线位置、角度编码器 IC》,Rev. 0.7,2023 年 5 月。特点与应用见第 1 页,封装与霍尔位置见第 3 页,框图见第 5 页,电气参数见第 7–9 页,磁体要求见第 10 页,输出与 SPI 见第 12–23 页,校准见第 24–25 页,封装尺寸见第 27 页。三张原厂图片已在图注中注明来源;额外极距/磁场和径向磁环图由欧波福依据资料绘制。设计定型前应确认适用原厂规格与寄存器说明。更多内容见欧波福技术文章与应用指南。