欧波福技术文章 · 机器人关节位置反馈
iC-MUE 离轴绝对式磁编码器芯片适用于中空轴机器人关节、电机反馈和模块化编码器。可靠的位置反馈不仅取决于芯片,还需要匹配多对极磁环、双码道磁化、扫描位置和装配气隙。
本文围绕机器人关节应用,梳理 iC-MUE 芯片特性、通信接口、磁环选型与校准要点。欧波福可提供 iC-MUE 芯片供货与匹配磁环定制评估,帮助工程团队协调电子读头、磁性目标件和机械结构。
咨询 iC-MUE 芯片与磁环选型
iC-MUE 如何用于机器人关节与中空轴编码器?
机器人关节需要容纳电机、轴承和减速器,往往还要为电缆或管路保留中心通道。离轴磁编码器将传感芯片布置在轴旁,读取围绕轴系安装的磁环,有利于在有限空间内集成位置反馈。更多结构选项可参考欧波福的离轴旋转编码器与中空轴磁编码器。
iC-MUE 通过两条磁轨确定配置范围内的单圈绝对位置,上电后无需先寻找参考点。实际关节控制器仍需执行正常的启动检查、通信确认及系统安全流程。
电机端:转子位置与换相反馈
根据驱动器需求选择串行绝对位置、ABZ 增量信号或 UVW 换相信号。iC-MUE 的 UVW 功能支持 1–32 极对电机,具体输出组合需要核对端口配置。
输出端:减速器后的关节角度
将磁环布置在关节输出轴,可直接读取传动后的角度。若同时测量电机端和输出端,需要分别集成相应的传感系统,不能将单套读头视为两处位置测量。
iC-MUE 双码道磁环与 Nonius 绝对位置原理
iC-MUE 磁性目标件包含主码道(Master)与游标码道(Nonius)。常见相邻极对数组合如 N / N−1:两条码道的相位差用于识别整圈位置,插值电路则进一步细分单个磁周期内的位置。
iC-MUE 支持十进制 Nonius 配置和 8–64 极对设计。极对数、码道几何与扫描位置应按照原厂设计规则共同选择。
差分扫描有助于抑制外部磁场干扰;自动增益控制、自动调整和角度校正有助于信号调理。但这些功能不能替代对磁环磁场、气隙、偏心、端跳以及电机杂散磁场的装配验证。磁环几何与芯片匹配细节,可继续阅读iC-MUE 匹配磁环与定制磁性目标件指南。
iC-MUE 芯片关键参数:分辨率、接口与工作气隙
下表依据原文所用的 iC-Haus《MUE Factsheet Rev. 1.0》整理,并结合原厂产品页说明。最高值和典型值均有对应配置条件,不能默认同时达到。
| 参数 | 资料中的数值或功能 | 机器人关节设计检查 |
|---|---|---|
| 测量原理 | 霍尔离轴绝对式磁编码;双码道 Nonius;支持旋转或直线测量 | 同时确认磁轨几何、芯片朝向和扫描模式。 |
| 磁轨与极宽 | 8–64 极对;主码道霍尔传感器针对标称 2.00 mm 极宽优化 | 极宽应在实际扫描直径处定义。 |
| 单圈分辨率 | 最高 22 bit;示例为 Ø44 mm 编码盘、32 极对时 21 bit | 输出分辨率不等于整机角度精度。 |
| 系统扩展 | 三轨系统最高 26 bit;多圈分辨率最高 32 bit | 三轨扩展需要额外 iC-MUE;多圈方案需确认计数及外部传感架构。 |
| 无噪声分辨率 | 每极对典型 12 bit,±3σ | 结合滤波、带宽和转速评估可用分辨率。 |
| 典型绝对精度 | 32 极对、完成校准及 LUT 线性化后,典型值 <0.04° | 不能直接用作未经校准的磁环或整机精度保证。 |
| 旋转速度 | 32 极对配置下最高 12,000 rpm | 核对极对数、信号配置及机械转速限制。 |
| 典型工作气隙 | 0.60 mm(+0.30/−0.20 mm) | 按选定磁性目标件及完整装配公差链验证。 |
| 主电源 / I/O | 主电源 3.0–5.5 V,典型电流 65 mA;I/O 2.25–5.5 V | 支持 2.5 V、3.3 V、5 V 兼容端口;核对主控电平和功耗。 |
| 温度与封装 | −40 至 +125°C;QFN48,7 × 7 mm,厚度 0.9 mm | 磁环、载体、PCB 和胶粘剂还需各自评估温度条件。 |
上述事实表属于初步产品信息。设计定型和采购前,应核对原厂当前数据手册、芯片版本及具体配置。
iC-MUE 接口:BiSS、SSI、SPI、ABZ 与 UVW 如何选?
- 串行绝对数据:BiSS 最高 10 MHz、SSI 最高 4 MHz、SPI 最高 12 MHz;资料描述了 CRC、可选生命计数器及可编程错误/警告位。
- ABZ 增量反馈:FlexCount® 可配置 1–65,536 个 AB 周期,AB 频率最高 18 MHz;与驱动器对接时应核对计数定义。
- UVW 换相:面向 1–32 极对电机,需与电机磁极和换相相位配置匹配。
- 差分 Sin/Cos:原厂将其描述为“safety-ready”。单项输出功能不能直接证明整套编码器或机器人关节已获得功能安全认证。
- 配置与扩展:I²C 主/从接口用于配置和诊断;绝对数据接口用于支持的外部多圈传感器或额外 iC-MUE 扩展。
BiSS/SSI 与 SPI 支持同时使用,但应核对引脚复用和端口分配。选型时先确定主控实际需要的接口、刷新率及输出位数,再确认能否在同一配置下组合使用。
iC-MUE 匹配磁环选型:极对数、扫描直径与轴向/径向读取
匹配 iC-MUE 的磁环不能只看外径。欧波福可结合芯片配置与装配条件,评估磁环内孔、外径、厚度、载体、双码道磁化图案和读头位置。可先了解磁编码器磁盘与多对极磁环的结构与选型输入。
轴向读取磁环
芯片面向磁环端面上的磁轨。重点核对内孔、厚度、两条码道的扫描半径、PCB 位置、轴向气隙和端面跳动。
径向读取磁环
芯片读取圆柱表面磁轨。重点核对扫描直径、径向间隙、码道位置及完整旋转组件的同心度。
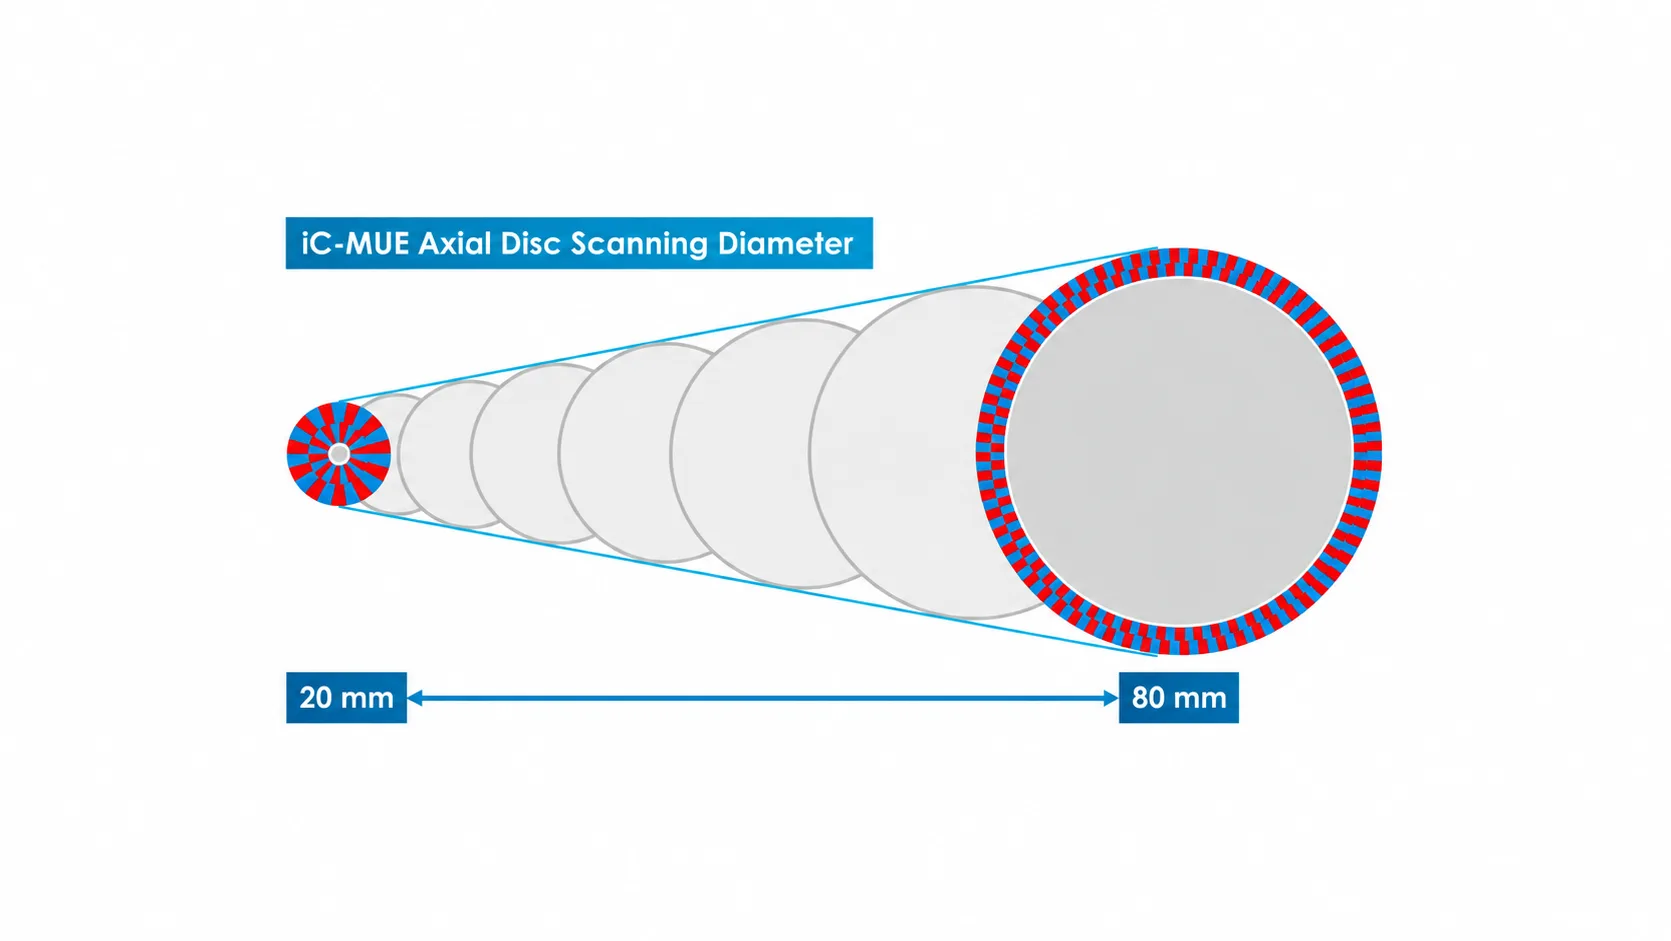
原文事实表给出的示例外径范围为:轴向磁环 20–85 mm、径向磁环 15–80 mm,具体尺寸取决于磁性目标件。这些是应用设计参考范围,并不表示所有内孔、极对数和外径组合均可行,也不代表现货目录。
若计划沿用其他芯片的磁环,应提供完整图纸和磁化数据。即使主码道标称极宽同为 2 mm,也不能据此判断整套目标件通用;仍须核对 Nonius 组合、扫描几何、磁场条件和芯片配置。
iC-MUE 磁环安装、偏心补偿与校准验证
iC-MUE 支持通过引脚或命令启动自动调整,并提供偏心补偿与查找表(LUT)角度校正。使用外部角度参考进行 LUT 线性化时,仍需要合适的参考测量系统。
- 图纸与公差评审:确认轴孔、磁环外径和厚度、扫描位置、传感器朝向及安装方式,建立气隙公差链。
- 磁场与信号检查:在完整转动范围内检查磁场和原始信号,评估电机通电后的杂散磁场影响。
- 最终装配状态校准:依据原厂流程完成调整、偏心补偿及所需 LUT 线性化,保存芯片配置与校准记录。
- 整机验证:测量实际角度误差和重复性,进行上电循环、目标转速、温度及机械公差测试。
典型 <0.04° 精度示例与 21/22 bit 分辨率是不同指标。整机误差还包含磁化误差、磁环偏心、传感器安装偏差、轴承跳动、热变化及参考系统误差。
欧波福 iC-MUE 芯片与定制磁环配套支持
欧波福可围绕 iC-MUE 机器人关节编码器项目,协同评估芯片与磁性目标件。芯片数量和磁环数量请分别提供,具体库存、价格和交期以项目报价确认为准。其他芯片与配套器件需求可查看磁编码器芯片与元器件分销。
- 机械输入:内孔、外径、厚度、载体和安装图,轴向或径向读取,PCB 可用空间。
- 反馈需求:主/游标码道极对数、单圈或多圈架构、分辨率与精度目标、转速和主控接口。
- 环境与数量:工作温度、电机磁场、样品需求、预计年用量及验证进度。
为机器人关节匹配 iC-MUE 芯片与磁环
将磁环图纸或机械包络、读取方向、极对数、接口与样品数量发给欧波福,我们会据此评估匹配磁环及芯片供货需求。
联系欧波福,提交芯片与磁环需求iC-MUE 与机器人关节磁环常见问题
iC-MUE 的 22 bit 分辨率是否等于 22 bit 精度?
不等于。最高 22 bit 指单圈输出分辨率。事实表另列出 32 极对、完成校准及 LUT 线性化后,典型绝对精度小于 0.04°。实际关节精度还需在完整装配中测量。
磁环外径与 iC-MUE 扫描直径有什么区别?
外径描述磁环的机械轮廓;扫描直径描述传感器读取磁轨的位置。双码道还涉及不同的读取路径,因此不能只凭外径确定芯片安装位置。
iC-MUE 能否在断电后保留多圈位置?
应按所选系统架构确认。内部转数计数器或外部多圈接口,并不自动构成无电池、断电保持的多圈编码器;还需核对掉电时的位置保持与恢复方式。
欧波福能否定制适配 iC-MUE 的中空轴磁环?
可以提交图纸进行评估。请提供内孔、外径、厚度、读取方向及双码道配置,欧波福将结合芯片和安装要求评审磁环与磁性目标件方案。
iC-MUE 芯片与匹配磁环可以一起询价吗?
可以。请分别列明芯片和磁环的样品数量、预计用量及项目要求,供货范围、商务条件与交期以正式确认为准。
技术资料与延伸阅读
参数来源:原文采用的 iC-Haus《MUE Factsheet Rev. 1.0》第 1–2 页;原厂当前产品信息见 iC-Haus iC-MUE 产品页。本文由欧波福结合机器人关节集成与磁性目标件匹配需求整理。站内延伸阅读:iC-MUE 磁环设计与匹配指南、技术文章与应用指南。