欧波福 · 中空轴位置反馈方案
离轴旋转编码器
与中空轴磁编码器
为机器人关节、伺服电机和紧凑执行机构保留中心通道。欧波福提供 OME 分体式磁编码器与 OMEC 薄型绝对式编码器,也可配合客户自有电子读头提供精密磁环与磁性目标件。
从轴孔与安装空间出发,再确认分辨率、静态误差、转速、输出接口和装配公差,选择与实际机构匹配的反馈方案。
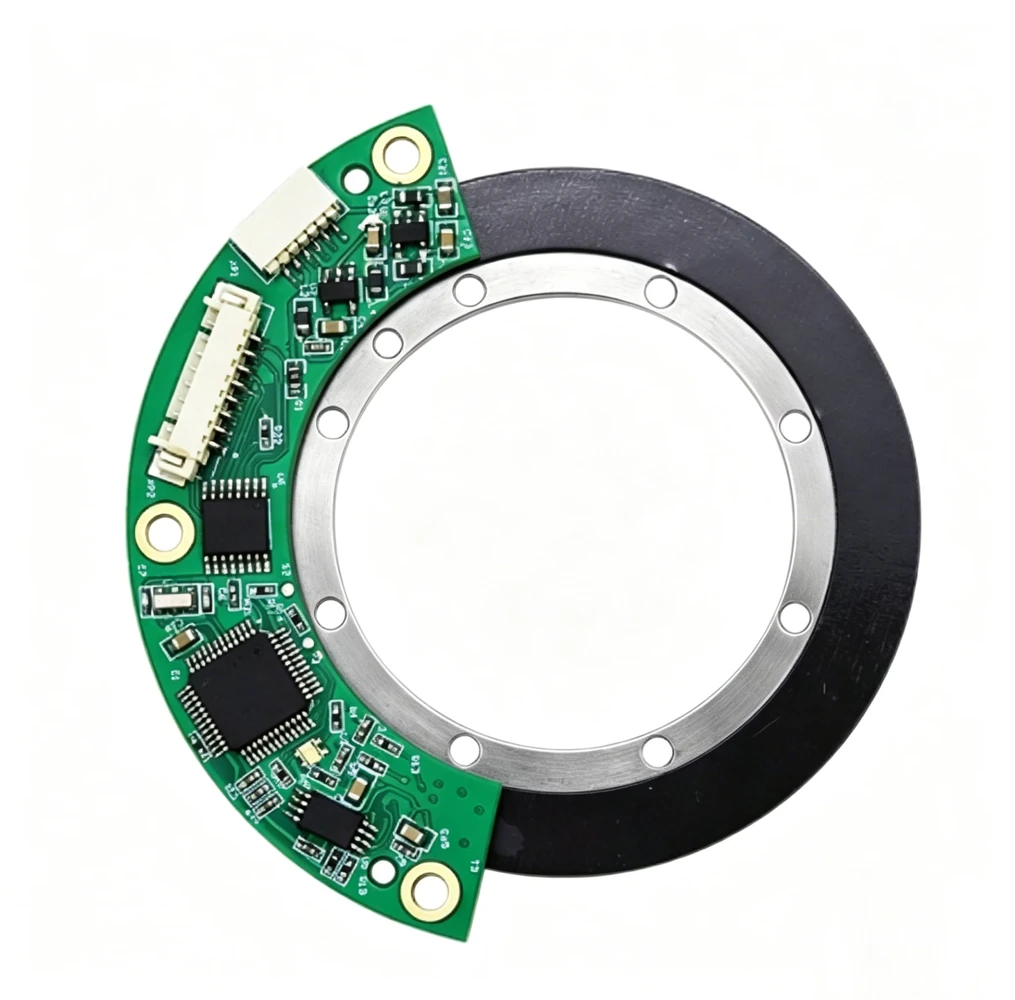
先选择产品层级:编码器系统,还是磁性目标件
需要 iC-MUE 配套磁环,可查看iC-MUE 匹配磁环与定制设计指南;需要同时选择芯片,可了解磁编码器芯片与元器件服务。
什么是离轴旋转编码器?与轴端编码器有何区别
离轴磁编码器将磁传感器布置在转轴中心线之外,读取随轴旋转的磁环或码盘。根据磁化方式,读头可以扫描磁环端面或外圆周。中空轴磁编码器利用磁环中心孔,让线缆、传动轴或流体管路通过,减少对轴端空间的占用。
分体式、无轴承结构可直接集成到机构中,编码器本身不增加独立联轴器的传动间隙;实际位置误差仍由轴承、安装同轴度、跳动、气隙和校准共同决定。
轴端式 / On-axis
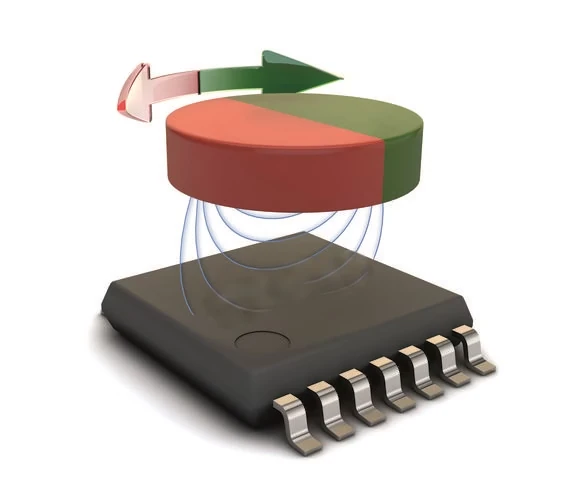
传感器通常位于轴端的中心线上,读取对应磁体。适合轴端可用、结构空间允许的方案,需考虑轴向占用。
离轴式 / Off-axis
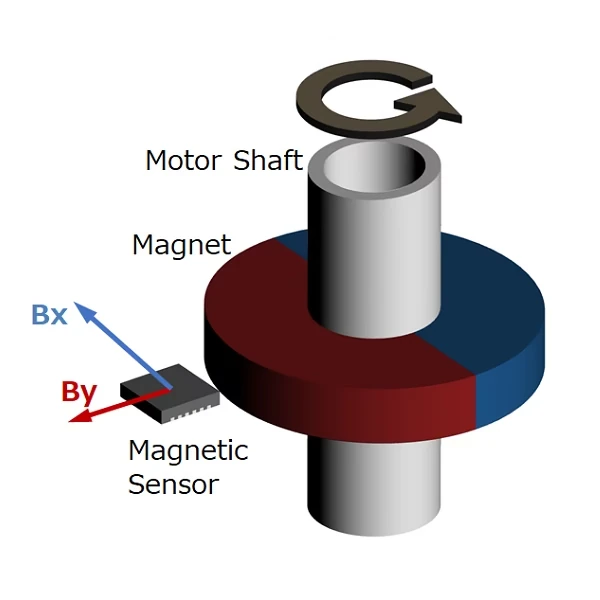
传感器偏离轴心读取磁环,中心孔可以贯通。适合需要走线、中空轴或紧凑轴向结构的旋转机构。
磁编码器如何生成位置信号
- 01 · 磁环形成随轴旋转的磁场图案采用适合读头的多对极或其他磁化图案。需关注极对数、磁通密度与极宽均匀性。
- 02 · 传感芯片检测磁场变化霍尔或磁阻传感器读取对应磁场分量。正余弦解算、插值及必要的主码道 / 游标码道同步形成位置数据。
- 03 · 向控制器输出位置根据所选型号和固件,以 SSI、BiSS-C、SPI、ABZ、UART 等接口连接驱动器、机器人控制器或 PLC。
磁测量不依赖透光玻璃码盘和光路,适合存在粉尘、油雾等污染风险的机构。但磁性原理并不等于整机密封、耐液体或不受振动影响,封装防护、外部磁场与装配稳定性仍需单独验证。
芯片、磁环与接口必须作为一套系统匹配
磁编码器芯片对磁轨图案、极对数、扫描几何和传感位置处的磁场强度有各自要求。芯片可输出的分辨率也不等同于编码器的实际角度精度。以下平台用于选型方向比较,不代表所有型号都可与同一磁环互换。
| 厂商 / 平台 | 系列 / 平台参考 | 分辨率与接口参考 | 磁环匹配要点 |
|---|---|---|---|
| iC-Haus | iC-MU150、iC-MU200、iC-MUE;iC-PVL 用于电池备份多圈计数等方案 | 单圈系列约 18–22 bit,按型号与配置;多圈计数另行配置。BiSS-C、SSI、SPI、ABZ 等按具体器件确认 | 不能将不同极宽、极对数或轨道几何的磁环视为通用件 |
| RLS | Orbis、AksIM、LinACE 等编码器平台 | 参考配置 14–20 bit;接口按平台,包括 BiSS-C、SSI、SPI 等 | 这些属于编码器系统或产品平台,需按其指定磁性目标件和安装条件评估 |
| AMS | AS504x、AS5147、AS5600 | 相关型号约 12–14 bit;SPI、I²C、ABZ、PWM 等按具体器件确认 | 常见轴端角度芯片的磁体要求不等同于双轨离轴编码器,必须确认扫描方式 |
Melexis、Infineon、AKM 等器件也可纳入项目评估,需先确定具体型号及磁输入规范。部分芯片的磁场要求处于 20–80 mT 量级,但这不是所有芯片统一的工作范围;应以传感器位置、实际气隙及当前数据手册为准。
欧波福可结合芯片工作窗口评估磁环。查看磁编码器芯片选型与供应、多对极磁环与码盘,或iC-MUE 磁环设计说明。
OME 系列离轴绝对式旋转编码器:型号与规格
OME 采用读头与转子分离的无接触结构。这类离轴绝对式编码器将角度计算和输出电路集成于定子,便于在机器人、电机及中空旋转机构内布置。下列已核实数据按对应型号 PDF 的技术参数页整理,避免将不同硬件版本的参数混用。
| 型号 / 外形参考 | 分辨率 | 静态误差 | 重复性 | 最高转速 | 测量范围 |
|---|---|---|---|---|---|
OME06 | 17–18 bit | ±0.03°~±0.1° | ±2 LSB | 6000 rpm | 单圈 |
| OME08 | 待对应型号规格书确认;原页面参考信息见下方说明。 | ||||
OME10 | 17–18 bit | ±0.03°~±0.1° | ±2 LSB | 6000 rpm | 单圈 |
OME15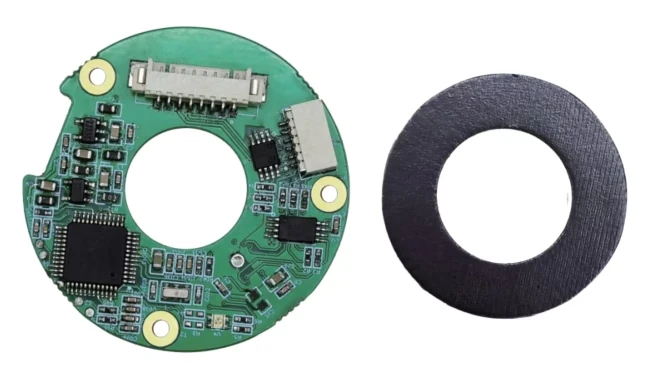 | 17–18 bit | ±0.03°~±0.1° | ±2 LSB | 6000 rpm | 单圈 / 多圈 |
OME20 | 17–18 bit | ±0.03°~±0.1° | ±2 LSB | 6000 rpm | 单圈 |
OME25 | 待对应型号规格书确认;原页面参考信息见下方说明。 | ||||
OME35 | 17–20 bit | ±0.03°~±0.1° | ±2 LSB | 3000 rpm | 单圈 / 多圈 |
OME45 | 17–20 bit | ±0.1° | ±2 LSB | 6000 rpm | 单圈 / 多圈 |
OME65 | 17–20 bit | ±0.1° | ±2 LSB | 6000 rpm | 单圈 / 多圈 |
静态误差范围表示不同配置或条件下的规格选择,不能理解为所有版本均达到 ±0.03°;型号、接口与多圈配置需在订货时确认。缩略图仅为外形参考,其中 OME06 / OME08 沿用原页面共用示意图,结构以对应型号图纸为准。
| 型号 | 系统 OD × ID × 厚度 | 允许偏心 | 定转子间隙 | 转动惯量 kg·mm² | 约重 g |
|---|---|---|---|---|---|
| OME06 | 28.5 × 6 × 7.6 | ±0.3 | 1.3 ±0.1 | 0.29 | 8 |
| OME08 | 待对应型号图纸与规格书确认。 | ||||
| OME10 | 38 × 10 × 8 | ±0.3 | 1.3 ±0.1 | 0.69 | 11 |
| OME15 | 38 × 15 × 8 | ±0.3 | 1.3 ±0.1 | 0.69 | 11 |
| OME20 | 54 × 20 × 8 | ±0.3 | 1.3 ±0.1 | 2.58 | 15 |
| OME25 | 待对应型号图纸与规格书确认。 | ||||
| OME35 | 67 × 35 × 8.6 | ±0.3 | 1.3 ±0.1 | 11 | 25 |
| OME45 | 75 × 45 × 8.6 | ±0.1 | 1.35 ±0.15 | 18.9 | 25 |
| OME65 | 96 × 65 × 8.6 | ±0.1 | 1.45 ±0.15 | 11 | 30 |
电气与接口
| 适用型号 | 上述 7 个已核实型号 |
|---|---|
| 供电 | 5–30 V |
| 工作电流 | <100 mA |
| 协议 | SSI、BiSS-C、UART、SPI、ABZ,按订货配置确认 |
| 旋转方向 | 默认顺时针递增,可调整 |
| 连接 | 原系列提供 8 针连接方案;引脚、接口数量、线束和协议组合须按具体规格书确认 |
环境与机械条件
| 工作温度 | 一般为 −30~+85°C;OME45 技术参数页为 −30~+100°C |
|---|---|
| 相对湿度 | 规格书标注 0–99%;凝露与防护条件需结合整机确认 |
| 冲击 | 100 g / 11 ms |
| 振动 | 20 g,10–2000 Hz,按规定试验条件 |
| EMC | IEC 61000-6-2、IEC 61000-6-4 |
| 材料 | 规格书标注转子与定子材料为 FR-4;具体载体结构以图纸为准 |
OME08 / OME25:初步参考参数,待规格确认
下列数值仅用于初步方案讨论,需核对对应型号和版本的规格书,确认后再用于订货或设计定型。
| 项目 | OME08 | OME25 |
|---|---|---|
| 分辨率 | 18 bit,待确认 | 17–19 bit,待确认 |
| 静态误差 / 重复性 | ±0.1° / ±1 LSB,待确认 | ±0.1° / ±1 LSB,待确认 |
| 最高转速 | 6000 rpm,待确认 | 6000 rpm,待确认 |
| 磁环 OD / ID / T | 22 / 10 / 2 mm,待确认 | 49 / 25 / 2 mm,待确认 |
| 读头 OD / ID / T;弧角 | 32 / 8 / 6.1 mm;360°,待确认 | 59 / 26 / 6.42 mm;138°,待确认 |
| 约重 / 转动惯量 | 9 g / 0.32 kg·mm²,待确认 | 18 g / 5.45 kg·mm²,待确认 |
型号后缀不一定等于所有部件的通孔尺寸,需核对磁环、读头和实际轴系。
产品规格资料
以下英文规格资料包含机械图纸、接口与安装说明。最终订单以双方确认的型号、版本和接口配置为准。
安装螺栓及约 10 cm 带连接器线束可按所选型号的供货清单确认;其他尺寸、多圈功能和定制配置请与欧波福沟通。
OMEC 系列:薄型、绝对位置与 IP67 配置
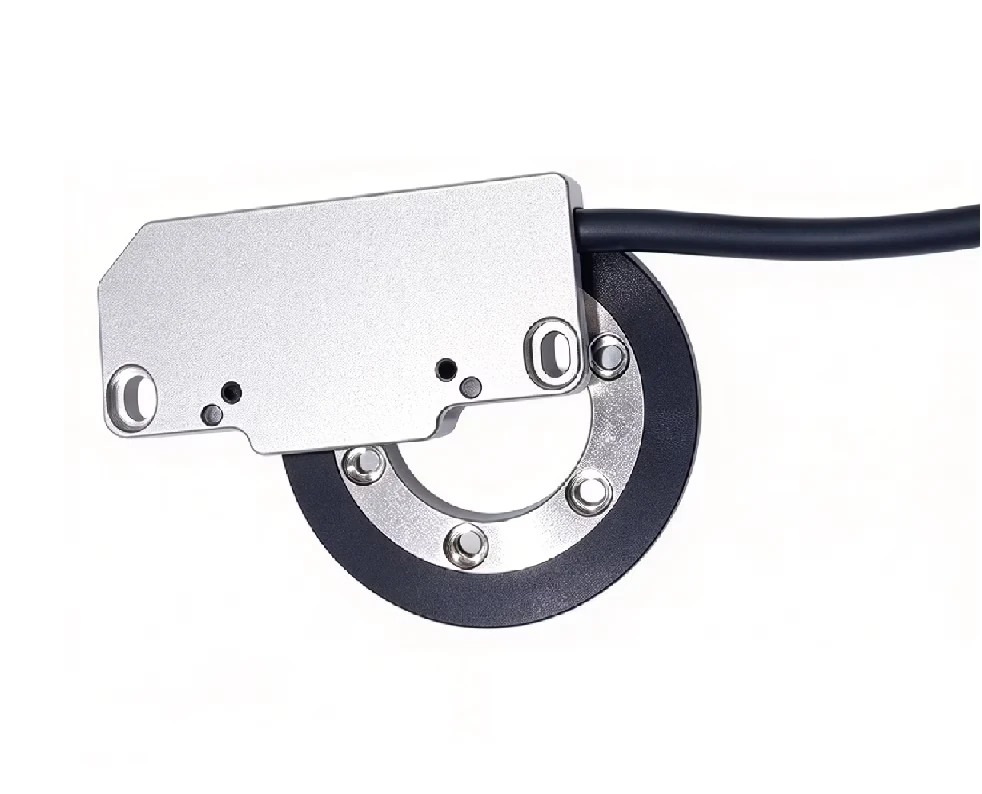
OMEC 适用于需要中心通道的转台、机器人关节与紧凑执行机构。采用非接触离轴磁测量与轴向磁化环状目标件,单圈位置可在上电后读取,已列内径覆盖 25–65 mm。
系列提供约 7 mm 总厚度的薄型结构参考和 IP67 配置。磁环单件厚度与系统总厚度是不同尺寸,下表列出的是磁环部件厚度;最终轴向空间需按装配图核对。
| 型号 / 配置 | 内径 ID | 外径 OD | 分辨率 | 最高转速 | 安装孔 | 磁环厚度 |
|---|---|---|---|---|---|---|
| OTV-OMEC-ID25 · 4 孔 | 25 mm | 49 mm | 16–20 bit | 9500 rpm | 4 | 2.0 mm |
| OTV-OMEC-ID25 · 6 孔 | 25 mm | 49 mm | 16–20 bit | 9500 rpm | 6 | 3.9 mm |
| OTV-OMEC-ID31.5 | 31.5 mm | 49 mm | 16–20 bit | 9500 rpm | 0 | 2.0 mm |
| OTV-OMEC-ID62 | 62 mm | 84 mm | 16–20 bit | 4700 rpm | 0 | 1.8 mm |
| OTV-OMEC-ID65 | 65 mm | 84 mm | 16–20 bit | 4700 rpm | 8 | 2.5 mm |
最高转速取决于磁环尺寸和运行条件,需按最终装配确认。ID25 的两种安装方式分别列出,以免混淆孔位和厚度。
电气与环境数据
供电 5 V ±5%;25°C 空载电流 <85 mA;启动时间 <100 ms;工作温度 −30~+85°C;运行时外部磁场参考为 ±0.5 mT。
通信与连接器
按配置可选 BiSS-C、SSI、SPI 或 Tamagawa。连接方案包括 DB9、DB15、8 针 M12 或裸线,需确认协议、引脚和线束要求。
离轴中空旋转编码器适用于哪些应用
机器人与协作机器人关节
中心孔用于线缆贯通,读头和磁环可按关节结构集成。关注轴孔、关节轴承跳动、绝对位置上电一致性及校准。
伺服电机与电动执行机构
在不显著增加轴向长度的条件下布置位置反馈。需确认接口时序、换相需求、转速和电机杂散磁场。
医疗设备与精密旋转机构
可评估 CT 旋转机构、手术机器人与假肢关节等位置反馈需求。清洁、灭菌、生物兼容与医疗合规要求均需项目验证。
AGV 与移动机器人转向
用于转向角反馈,选型时核对电机、电缆和铁磁部件引起的杂散磁场,不能仅凭磁测量原理假定免受干扰。
航空航天与高振动执行机构
可围绕执行器、起落架等机构进行方案评估。温度、冲击、振动与行业认证必须按具体型号和整机要求验证。
能源与特殊环境设备
可讨论井下工具等特殊位置检测需求。250°C 高温磁体属于特定材料与定制项目评估范围,不能视为本页 OME / OMEC 编码器的额定温度。
从机械装配到位置校准:设计定型前核对什么
- 01 · 审核安装图与公差链确认轴孔、读头位置、磁环同轴度、端跳和气隙基准。将轴承游隙、热膨胀与装配误差一起计入。
- 02 · 检查信号与控制器连接按型号规格核对电源、引脚、线束和通信协议。慢速转动一周,检查信号或状态指示是否全程正常。
- 03 · 在最终装配中校准和复核按照对应型号操作流程校准,检查角度误差、重复性、转速和反复上电后的绝对位置;多圈方案另核对掉电行为。
部分 OME 型号提供 LED 状态指示,可辅助判断间隙、信号和位置有效性。红、橙、绿灯及常亮 / 闪烁含义应以该型号规格书为准,不能替代几何测量和性能测试。
对自研读头项目,可结合芯片与磁环几何设计指南评估扫描位置;需要图纸定制,可查看定制磁性目标件。
欧波福如何支持离轴编码器与精密磁环项目
编码器与磁性目标件配套评估
可同时讨论完整编码器、精密磁环与读头接口,将磁环、芯片和机械安装作为一套系统审核,减少供应链之间的匹配问题。
精密充磁与磁轨质量
围绕专用充磁工装、电流控制、极宽和磁场检查制定项目要求;需要全检时,可约定检查项目、范围与记录方式。
按芯片工作窗口匹配磁环
结合 iC-Haus、AMS 或指定编码平台的具体型号,核对磁场强度、气隙与磁极几何,而非仅按相近外形选择磁环。
替代件与定制方案审核
可评估 RLS 等现有系统的目标件替代需求,逐项核对功能、尺寸与安装要求;是否免开发费用需按项目条件确认,不承诺未经验证的直接互换。
标准件样品按库存确认;定制磁环样件通常约 2 周、量产通常约 4 周,实际进度按图纸、材料和验证要求确认。
离轴旋转编码器选型常见问题
离轴磁编码器与中空轴编码器是同一个概念吗?
离轴描述传感器偏离转轴中心线的读取方式,中空轴描述机械结构保留中心通道。很多离轴磁环方案同时具备中空结构,但仍需确认实际通孔和安装方式。
如何选择 OME 与 OMEC 系列?
先比较内径、外形、轴向空间和安装孔,再核对分辨率、静态误差、转速、接口及环境条件。OME 为分体式读头与转子结构;OMEC 提供薄型结构与指定 IP67 配置,不能将两系列的供电或气隙参数混用。
高分辨率是否意味着同样高的角度精度?
分辨率表示输出细分能力,实际角度精度还受磁环质量、装配、偏心、气隙和校准影响。请按所选型号的静态误差与最终系统测试结果确认。
绝对式编码器断电后能保留多圈位置吗?
单圈绝对式反馈与掉电多圈计数是不同能力。需要多圈功能时,应确认该配置是否支持、计数机制以及掉电期间旋转的处理方式。
能否仅购买磁环,或定制不同内径?
可以与欧波福讨论标准磁环或定制磁性目标件。需要提供芯片型号、扫描方式、极对数、安装空间、材料、气隙与精度目标,再通过样件和装配测试确认。
沟通您的离轴旋转编码器需求
请提供内径 / 轴孔、外径与轴向空间、最高转速、精度与分辨率目标、单圈或多圈需求、控制器接口及工作环境。如已有芯片或磁环图纸,也请一并提供。欧波福可协助比较 OME、OMEC 或定制磁环方案。
联系欧波福,获取型号与规格建议 →相关产品与技术资料
需要电感式编码器等其他原理的方案,可结合精度、安装与环境要求进一步沟通。欧波福 · 苏州 · www.szobtiv.com