在 iC-MU200 这类双码道磁编码器的台架标定中,转速会影响采样稳定性和校准状态的观察。转得太快,PC 端采集和接口通信可能来不及处理;转得太慢,若电机出现爬行或周期性抖动,数据点也可能分布不均。
我们的推荐起步转速是约 30 rpm,也就是约 2 秒转一圈。在这个速度下,通常更容易保持稳定、获得充分采样,并观察校准状态。实际速度还要结合目标件、接口适配器和软件采集能力确认。
推荐的标定转速
- 推荐起步:约 30 rpm,约 2 秒/圈,适合开始采集并观察波形和校准状态。
- 常用范围:10–60 rpm。在该范围内,优先选择电机运行最平稳、采集数据连续的转速。
- 标定时不建议超过 100–120 rpm。如果需要在更高速度下评估运行表现,应先完成稳定的低速校准,再另行进行动态性能验证。
这些数值是台架标定的工程建议,不等同于芯片的最大工作转速或 iC-Haus 对所有配置发布的统一限值。不同磁极配置、目标件、转接板和上位机采集方式都可能影响合适的速度。
保持匀速,确保采集过程稳定
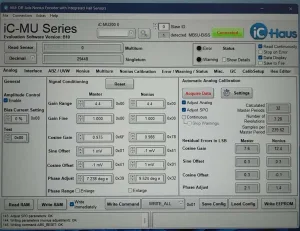
校准会处理主码道(Master)和游标码道(Nonius)的信号,调整增益、正余弦幅值比例、偏置和相位,并进行绝对位置系统所需的电气校准。转速在采集过程中持续波动,可能让不同角度位置上的数据质量不一致。
标定时建议:
- 先让转台达到目标转速并稳定运行,再开始采集。
- 采集期间保持方向和速度稳定,避免频繁启停或加减速。
- 按 GUI 流程完成完整旋转范围的采集,并查看软件提示、错误和警告状态。
- 对异常结果重复采集;若异常总在相同角度出现,检查磁性目标件和安装;若位置不固定,检查速度波动、连接、供电和采集链路。
标定前检查目标件与连接
iC-MU200 使用主码道和游标码道进行绝对位置计算。开始调试前,先确认磁性目标件的极距与芯片型号相匹配,并确认安装间隙、同心度和相对位置稳定。MU6M 评估板配套的目标件需另行准备;其默认配置和接口适配方式也应按对应评估板文档核对。iC-MU200 评估套件手册
同时确认 GUI 已正确识别芯片和接口适配器。若软件显示断开、未检测到设备,或校准数据不是来自当前硬件连接,应先排除连接问题,再判断标定结果。
先校正模拟信号,再执行 SPON 校准
iC-Haus 的 iC-MU 系列资料将模拟信号调节与 SPON 轨道偏置修正分别说明,并建议使用 GUI 或 DLL 的自动校准功能执行相关校准。模拟调整关注相位、幅值和偏置;完成模拟信号调整后,再对绝对位置系统进行电气校准。
滤波器设置应按当前芯片配置、校准流程和最终应用确定。若需要降低校准阶段的延迟影响,可对低延迟设置进行评估;不要未经验证就把某个滤波器值当成所有型号和工况的固定要求。校准后还应按实际使用的抗噪需求复核输出。
双芯片系统:低速完成标定,再验证目标工况
如果使用两颗芯片构成多码道或多圈系统,建议先从约 30 rpm 的稳定低速开始,确认每路数据、同步关系和状态标志正常,再逐步提高到预期运行速度。100–120 rpm 是本文建议的标定速度上限,不应被解释为所有双芯片系统的芯片硬性上限。具体能力需要依据实际磁环/码道设计、配置和实测结果确认。
从约 30 rpm 起步,在 10–60 rpm 的常用范围内选择稳定速度,并避免超过 100–120 rpm 进行标定,是一套便于观察和排查问题的台架方法。最终结果仍需通过软件状态、重复采集和完整旋转输出共同确认。
苏州欧波福持续关注磁编码器、精密磁环与机器人位置反馈方案。如果你正在进行 iC-MU 系列编码器的磁性目标件选型、磁环设计或校准验证,欢迎联系苏州欧波福,交流测试条件与产品方案。
#磁编码器 #iCMU200 #绝对值编码器 #编码器标定 #精密磁环 #机器人编码器