欧波福 · 机器人关节模组应用指南
四足机器人逆运动学优化:从关节角度求解到编码器选型
从足端目标到关节反馈,打通几何求解、误差预算与编码器选型。在线调整目标位置,体验带可达性检查、关节限位与连续选解的三关节逆运动学。
面向四足机器人、协作机械臂及紧凑关节模组,欧波福结合 OME / OMEC 离轴编码器、精密磁环和芯片配套服务,说明如何把运动学中的角度要求转成可验证的位置反馈需求。
体验逆运动学与误差预算工具 →从四足机器人腿部模型理解正运动学与逆运动学
Christophe Yamahata 的 Go2 腿部逆运动学交互笔记以三个关节演示两种方向:给定角度计算足端位置,或给定足端位置求关节角度;求解后再检查可达性、关节限位与位置回算。
正运动学 FK:角度 → 足端位置
已知关节角度和连杆几何,计算足端在指定坐标系中的位置。它既可用于显示姿态,也可用于检查一组角度指令对应的理论位置。
p = f(q),其中 q 为关节角度,p 为足端位置。
逆运动学 IK:足端目标 → 关节角度
给定目标位置,求满足几何关系的一组关节角度。实际采用哪组解,还要考虑限位、碰撞、当前姿态和运动连续性。
qtarget = IK(ptarget)
这个演示有助于理解运动关系,但真实机器人还需要轨迹规划、动力学、接触状态估计和闭环控制。几何上的可达位置,不等于负载、速度和稳定性条件下都能执行的位置。
本文借鉴上述笔记的教学切入点,以下编码器选型分析由欧波福结合工程应用整理;不代表 Go2 的实际传感器配置或欧波福供货案例。
逆运动学算法优化:让求解过程更明确、更稳健
原交互笔记侧重教学展示。欧波福在相同的几何坐标约定下独立推导并实现解析求解器:先按耦合关系生成候选姿态,再进行限位、回算与连续性筛选,减少不必要的角度组合枚举。
| 优化项目 | 本页的处理方式 | 解决的问题 |
|---|---|---|
| 象限与轴线 | 用 atan2 求方向角,明确处理横向偏置。 | 避免依赖 atan 比值后的额外象限补偿,并覆盖某一坐标为零的情况。 |
| 几何可达范围 | 先检查偏置与两连杆可达条件,仅在浮点误差容差内夹取反三角函数输入。 | 明确区分真正不可达的目标与边界舍入误差,不强行投影目标。 |
| 耦合分支 | 保留两种局部侧向位置和两种小腿角分支,并据此计算对应的大腿角。 | 在修改关节限位后,仍能比较适用分支,避免只处理某一主值分支。 |
| 计算与显示 | 中间运算保留浮点精度,只在显示时格式化;每组候选均回算核验。 | 避免提前舍入影响边界判断;回算残差不会被当成硬件定位精度。 |
| 连续姿态 | 在限位内选取最接近上一有效姿态的一组角度;机械硬限位按真实角度距离比较。 | 减少不必要的分支切换,不用跨越硬限位的环绕距离假装路径连续。 |
| 失败与奇异状态 | 无解时清空当前结果,分别提示工作空间、限位或输入问题;接近奇异状态时提醒。 | 避免把旧姿态显示成当前成功结果,也不把局部选解包装为完整轨迹规划。 |
解析求解的关键:先求局部平面,再恢复三个角度
以下坐标与原笔记的变换约定一致:J1 绕基座 z 轴旋转,J2、J3 在局部平面内运动。L1 是高度偏置,L2、L3 是两段连杆长度,L4 是横向偏置。θ 的三角运算统一使用弧度。
v = ±√(x² + y² − L4²)
s = (L2² + L3² − v² − w²) / (2 L2 L3)
θ3 ∈ {asin(s), π − asin(s)}
θ1 = atan2(y, x) − atan2(v, L4)
θ2 = atan2(w, v) − atan2(L3 cos θ3, L2 − L3 sin θ3)
常规非奇异情形最多有四组基础几何分支;加入角度周期的等价表示后,还要按机械限位过滤与去重。实际可行解可能有多组,也可能没有。若偏置为零且足端位于旋转轴线上,某个角度可能无法由位置唯一确定;工具会使用上一有效角度作为参考并提示奇异状态。
优化求解器的执行顺序
检查输入与连杆长度
检查横向偏置和两连杆工作空间
生成相互耦合的几何分支
转换到机械限位内的角度表示并去重
正运动学回算,剔除残差不合格的候选
比较候选与上一有效姿态的角度距离
返回选中姿态,或明确的无解原因
局部最近姿态选解不能保证任意长轨迹都连续或无碰撞;关节速度、加速度、接触稳定性和负载约束仍需要轨迹规划与控制系统处理。用于实际设备前,应采用对应机构的坐标、限位与标定数据重新验证。
在线体验:三关节腿部逆运动学与编码器误差预算
输入足端目标,查看可行关节角度、回算残差和局部角度误差传播。预设尺寸及限位用于复现原笔记的教学坐标,不是 Go2 官方标定值或欧波福产品指标。
修改连杆几何与关节限位
几何单位 mm;角度单位 °。每关节允许区间宽度不超过 360°。L1、L4 可为 0;L2、L3 必须大于 0。
—
浏览器本地计算,不会上传输入。工具不检查碰撞、力矩、接触稳定性、速度或加速度;结果不能直接下发机器人。遇到无解时不会把目标强行投影到工作空间,也不会继续显示上一姿态为有效解。
算法验证覆盖了哪些情况?
本页求解器使用独立的齐次变换矩阵乘法实现作为正运动学参考。验证覆盖默认教学限位与扩展角度范围;测试基于名义几何,没有引入产品实测数据。
- 10,000 个随机可达姿态:先用独立参考模型生成目标,再求逆解并回算,同时检查限位。
- 15 个边界与异常案例:包括不同象限、零坐标、反解分支、不可达区域、限位无解、奇异位置及浮点边界。
- 1,001 个相邻轨迹点:以上一有效姿态作为下一点的选解参考,检查选解过程。
- 100 组姿态的雅可比检查:将解析结果与独立模型的有限差分计算比较。
逆运动学给出目标角度,关节编码器反馈实际角度
模型算出的角度是指令。编码器测量的角度是控制器判断机构实际状态的依据。控制器比较目标值与测量值,再通过驱动器调整执行机构。
反馈路径必须说明测量的是哪根轴。若编码器装在电机端,获得的是电机轴角度;若装在减速器输出端,获得的是输出侧角度。两者经传动关系换算后可以比较,但不能忽略传动间隙、弹性变形和零位偏置。
| 反馈位置 | 主要用途 | 选型时需要补充考虑 |
|---|---|---|
| 电机端编码器 | 转子位置、速度反馈;换相用途按电机与驱动器要求确认。 | 电机最高转速、延迟、接口、电气角与机械角关系,以及电机附近磁场。 |
| 输出端编码器 | 测量传动后的关节输出角度,服务于关节位置反馈与状态估计。 | 中心孔、轴承跳动、载荷变形、装配零位、低速稳定性和实际角度误差。 |
| 电机端 + 输出端双反馈 | 同时观察传动前后状态,可用于设计更完整的控制与诊断方案。 | 采样同步、减速比、零位映射、控制稳定性,以及两路接口与数据有效性。 |
如何把足端定位要求转成关节编码器精度预算?
不能只用“多少 bit”决定编码器。应先给足端位置误差分配预算,再结合姿态与连杆长度,估算关节角度误差的允许范围。
先用有效力臂做初步估算
在一个关节的小角度扰动下,位置偏差量级可近似写为 δp ≈ reff · δθ,角度必须用弧度。有效力臂是该关节转轴到关注点的垂直距离,并不总等于整条腿长。
再按实际姿态和多关节误差计算
对于多个关节,可以用位置雅可比矩阵做局部分析:δp ≈ Jp(q) · δq。Jp 随姿态变化,因此同样的关节角度误差,在不同姿态下可能产生不同的足端偏差。接近奇异位形时,还需要检查逆解对目标变化的敏感性。雅可比的运动映射背景可参考 Modern Robotics 的雅可比教学资料;这里的位置误差预算是该局部线性关系的工程应用。
预算中还应包含编码器安装误差、零位标定残差、连杆几何误差、传动与载荷变形。随机误差能否按统计方式合成取决于其相关性;系统性偏差不宜简单当作随机噪声处理。
分辨率表示输出细分能力,不能直接替代角度精度或重复性。数字链路的采样周期、滤波和传输延迟也会影响动态反馈。进一步阅读:磁编码器的分辨率、精度与重复性有什么区别。
中空关节为什么适合评估离轴磁环编码器?
关节模组常需要为线缆、轴系或其他结构保留中心通道。离轴读头在轴线之外读取随轴旋转的磁环,可以把感应器件布置在端面或圆周附近;具体位置由磁化方向与芯片的敏感方向共同确定。
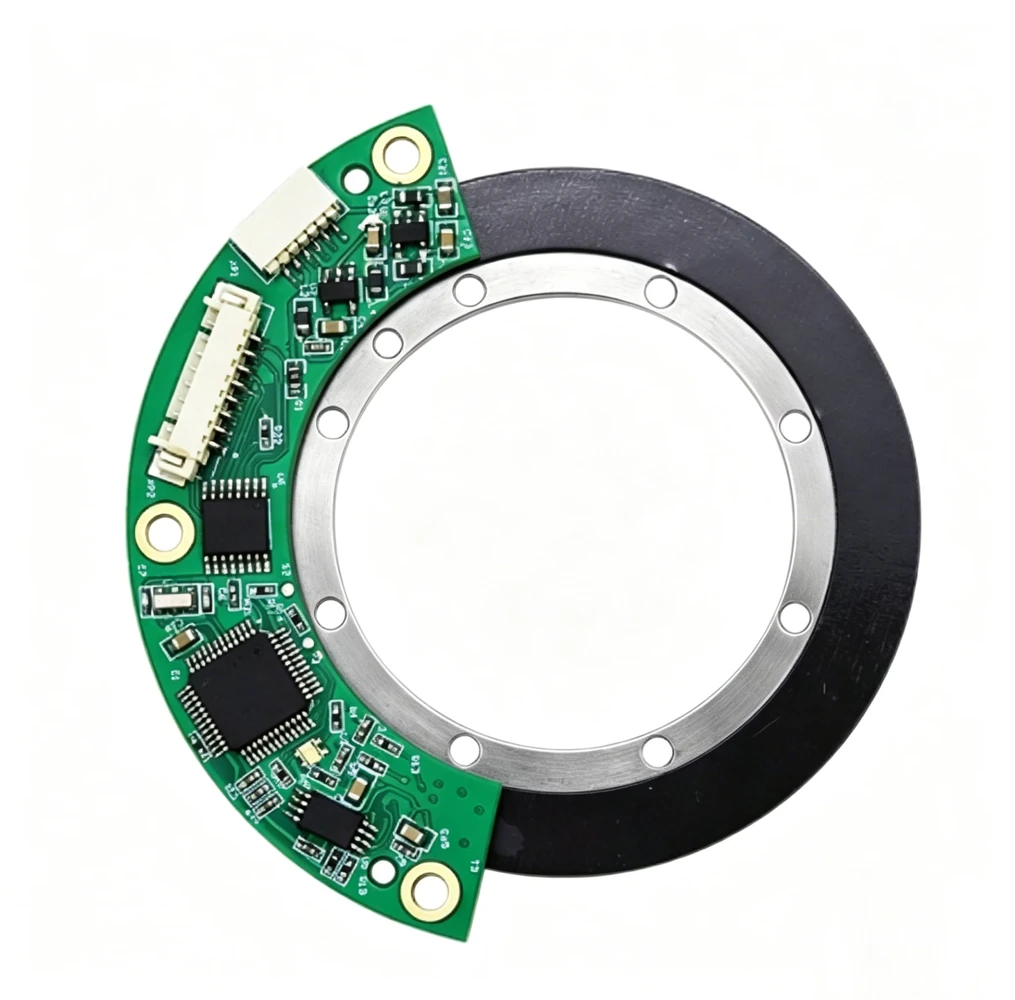
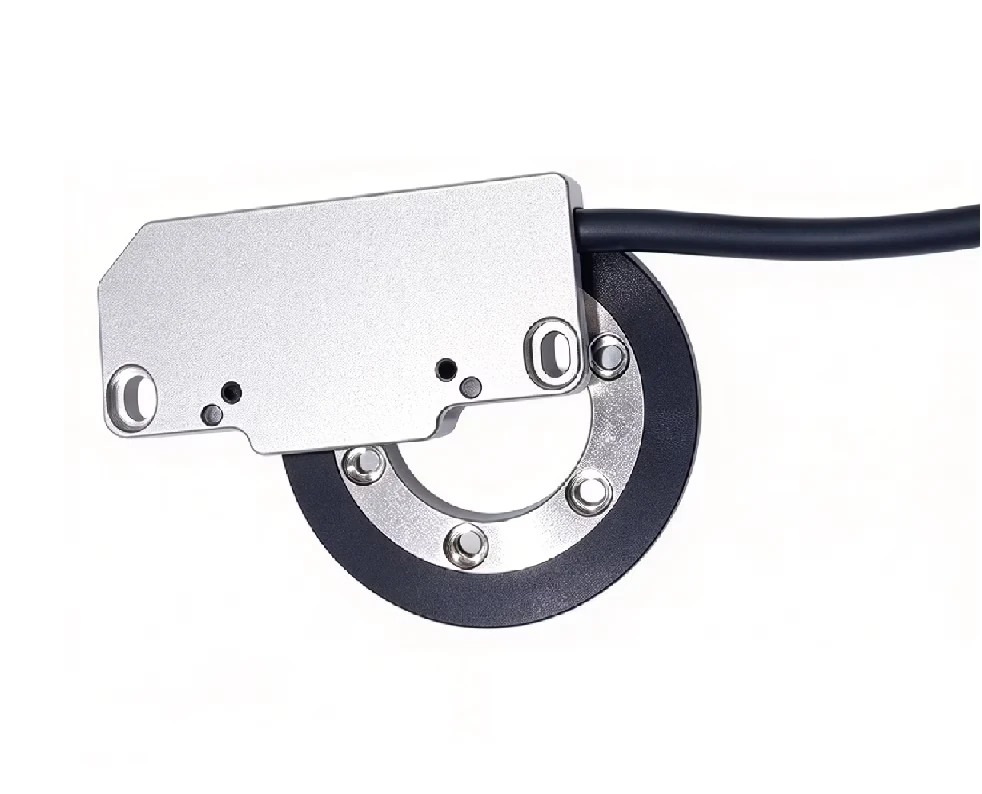
中空结构保留了机械空间,同时也带来装配约束:磁环偏心、端面跳动、倾斜和气隙变化都要纳入公差链。电机杂散磁场、温升和热变形同样应在真实关节中验证。非接触测量不意味着免标定或免受外磁场影响。
已有读头或芯片时,应把磁轨规范、极对关系、磁场方向和传感位置一起核对。机械尺寸相同的双码道磁环不一定可互换。相关设计方向见欧波福编码器磁环与磁盘。
按关节结构选择 OME、OMEC 或自研读头配套磁环
先确定要采购完整编码器,还是仅需磁性目标件。下面按集成路径比较;具体型号参数与可供配置请进入对应产品页核对。
| 项目条件 | 优先评估方向 | 需要明确的设计输入 |
|---|---|---|
| 需要分体式读头与磁环,并接入现有控制器 | OME 系列离轴旋转编码器 | 轴孔、读头空间、最高转速、单圈或多圈需求、接口与时序。供电和接口按具体型号确认。 |
| 关节轴向空间紧凑,希望评估薄型中空结构 | OMEC 薄型绝对式编码器 | 完整安装高度、磁环与 PCB 间隙、孔位、连接器和防护配置。磁环厚度不等于系统总厚度。 |
| 自研 PCB 与读头,需要匹配磁环 | 单码道 / 双码道磁环与磁盘 | 完整芯片型号、磁化图、两条磁轨关系、传感器位置、内外径、厚度及装配公差。 |
| 采用纳芯微 NSM3500 / NSM3501 / NSM3502 自研方案 | NSM350x 芯片与磁环匹配评估 | 按对应版本确认目标件规范、供电、接口和配置;评估板测试后,仍需验证实际关节装配。 |
需要同时比较芯片与磁环时,可结合欧波福磁编码器芯片与元器件服务讨论完整料号及项目需求。芯片制造商、编码器方案提供方与磁环配套服务应分别明确。
从运动学模型到关节样机:建议完成四项验证
- 核对坐标与零位:统一角度正方向、机械零位、减速比和连杆基准。单圈绝对值可以提供上电单圈角度,但不会自动建立机器人关节的装配零位,也不等于具有掉电多圈记忆。
- 检查装配后的角度表现:在允许行程内测量误差、重复性、信号质量和数据有效性,记录气隙、偏心、温度与安装状态。旋转编码器的单圈测试范围应结合机构限位和工装条件安排。
- 检查动态与负载工况:覆盖低速、换向、目标速度、电机通电及预期负载;核对采样同步、通信延迟、丢帧与异常处理,比较冷态和热态结果。
- 用独立测量核验足端:把实测关节角代入模型回算,再与独立位置测量比较,区分传感器误差、几何误差和机构变形。仅用同一模型进行 IK→FK 回算,不能证明真实足端已达到同样精度。
测试记录可参考机器人关节系统测试与验证方案;磁环装配问题可进一步查阅编码器磁环的精度误差影响因素。
机器人关节编码器选型常见问题
逆运动学算对了,足端为什么仍可能偏移?
计算依赖模型参数与坐标约定;实际机构还存在零位偏差、传动误差、连杆制造误差和载荷变形。应同时核对测量链与模型,而不是只增加编码器输出位数。
单圈绝对式编码器是否可以省去所有回零和标定?
不能。它提供单圈内的位置编码,装配后的关节零位、方向和传动映射仍需建立;多圈范围、掉电行为和安全初始化需要另行设计。
选双码道磁环,就能实现双编码器关节控制吗?
不能直接等同。双码道用于匹配读头的解码方式;电机端与输出端双反馈需要明确两个测量位置,以及控制器如何同步使用这两路数据。
欧波福可以支持哪些开发环节?
可围绕 OME / OMEC 编码器选型、磁环磁盘匹配、指定芯片配套和样件评估开展协作。样件、小批量与后续量产是项目服务阶段,具体供货配置、测试范围和交付计划按项目确认。
把关节图纸和反馈要求交给欧波福评估
请准备:测量位置(电机端 / 输出端)、轴孔与可用安装空间、目标角度精度与重复性、转速和温度、控制器接口、已有芯片型号,以及样件数量和预计年需求。
若尚未确定精度指标,可先提供足端定位目标、主要姿态范围和连杆几何,作为讨论关节误差预算的输入。
提交关节编码器选型需求邮箱:sales@szobtiv.com · 微信:szobtiv