磁编码器目标环如何工作
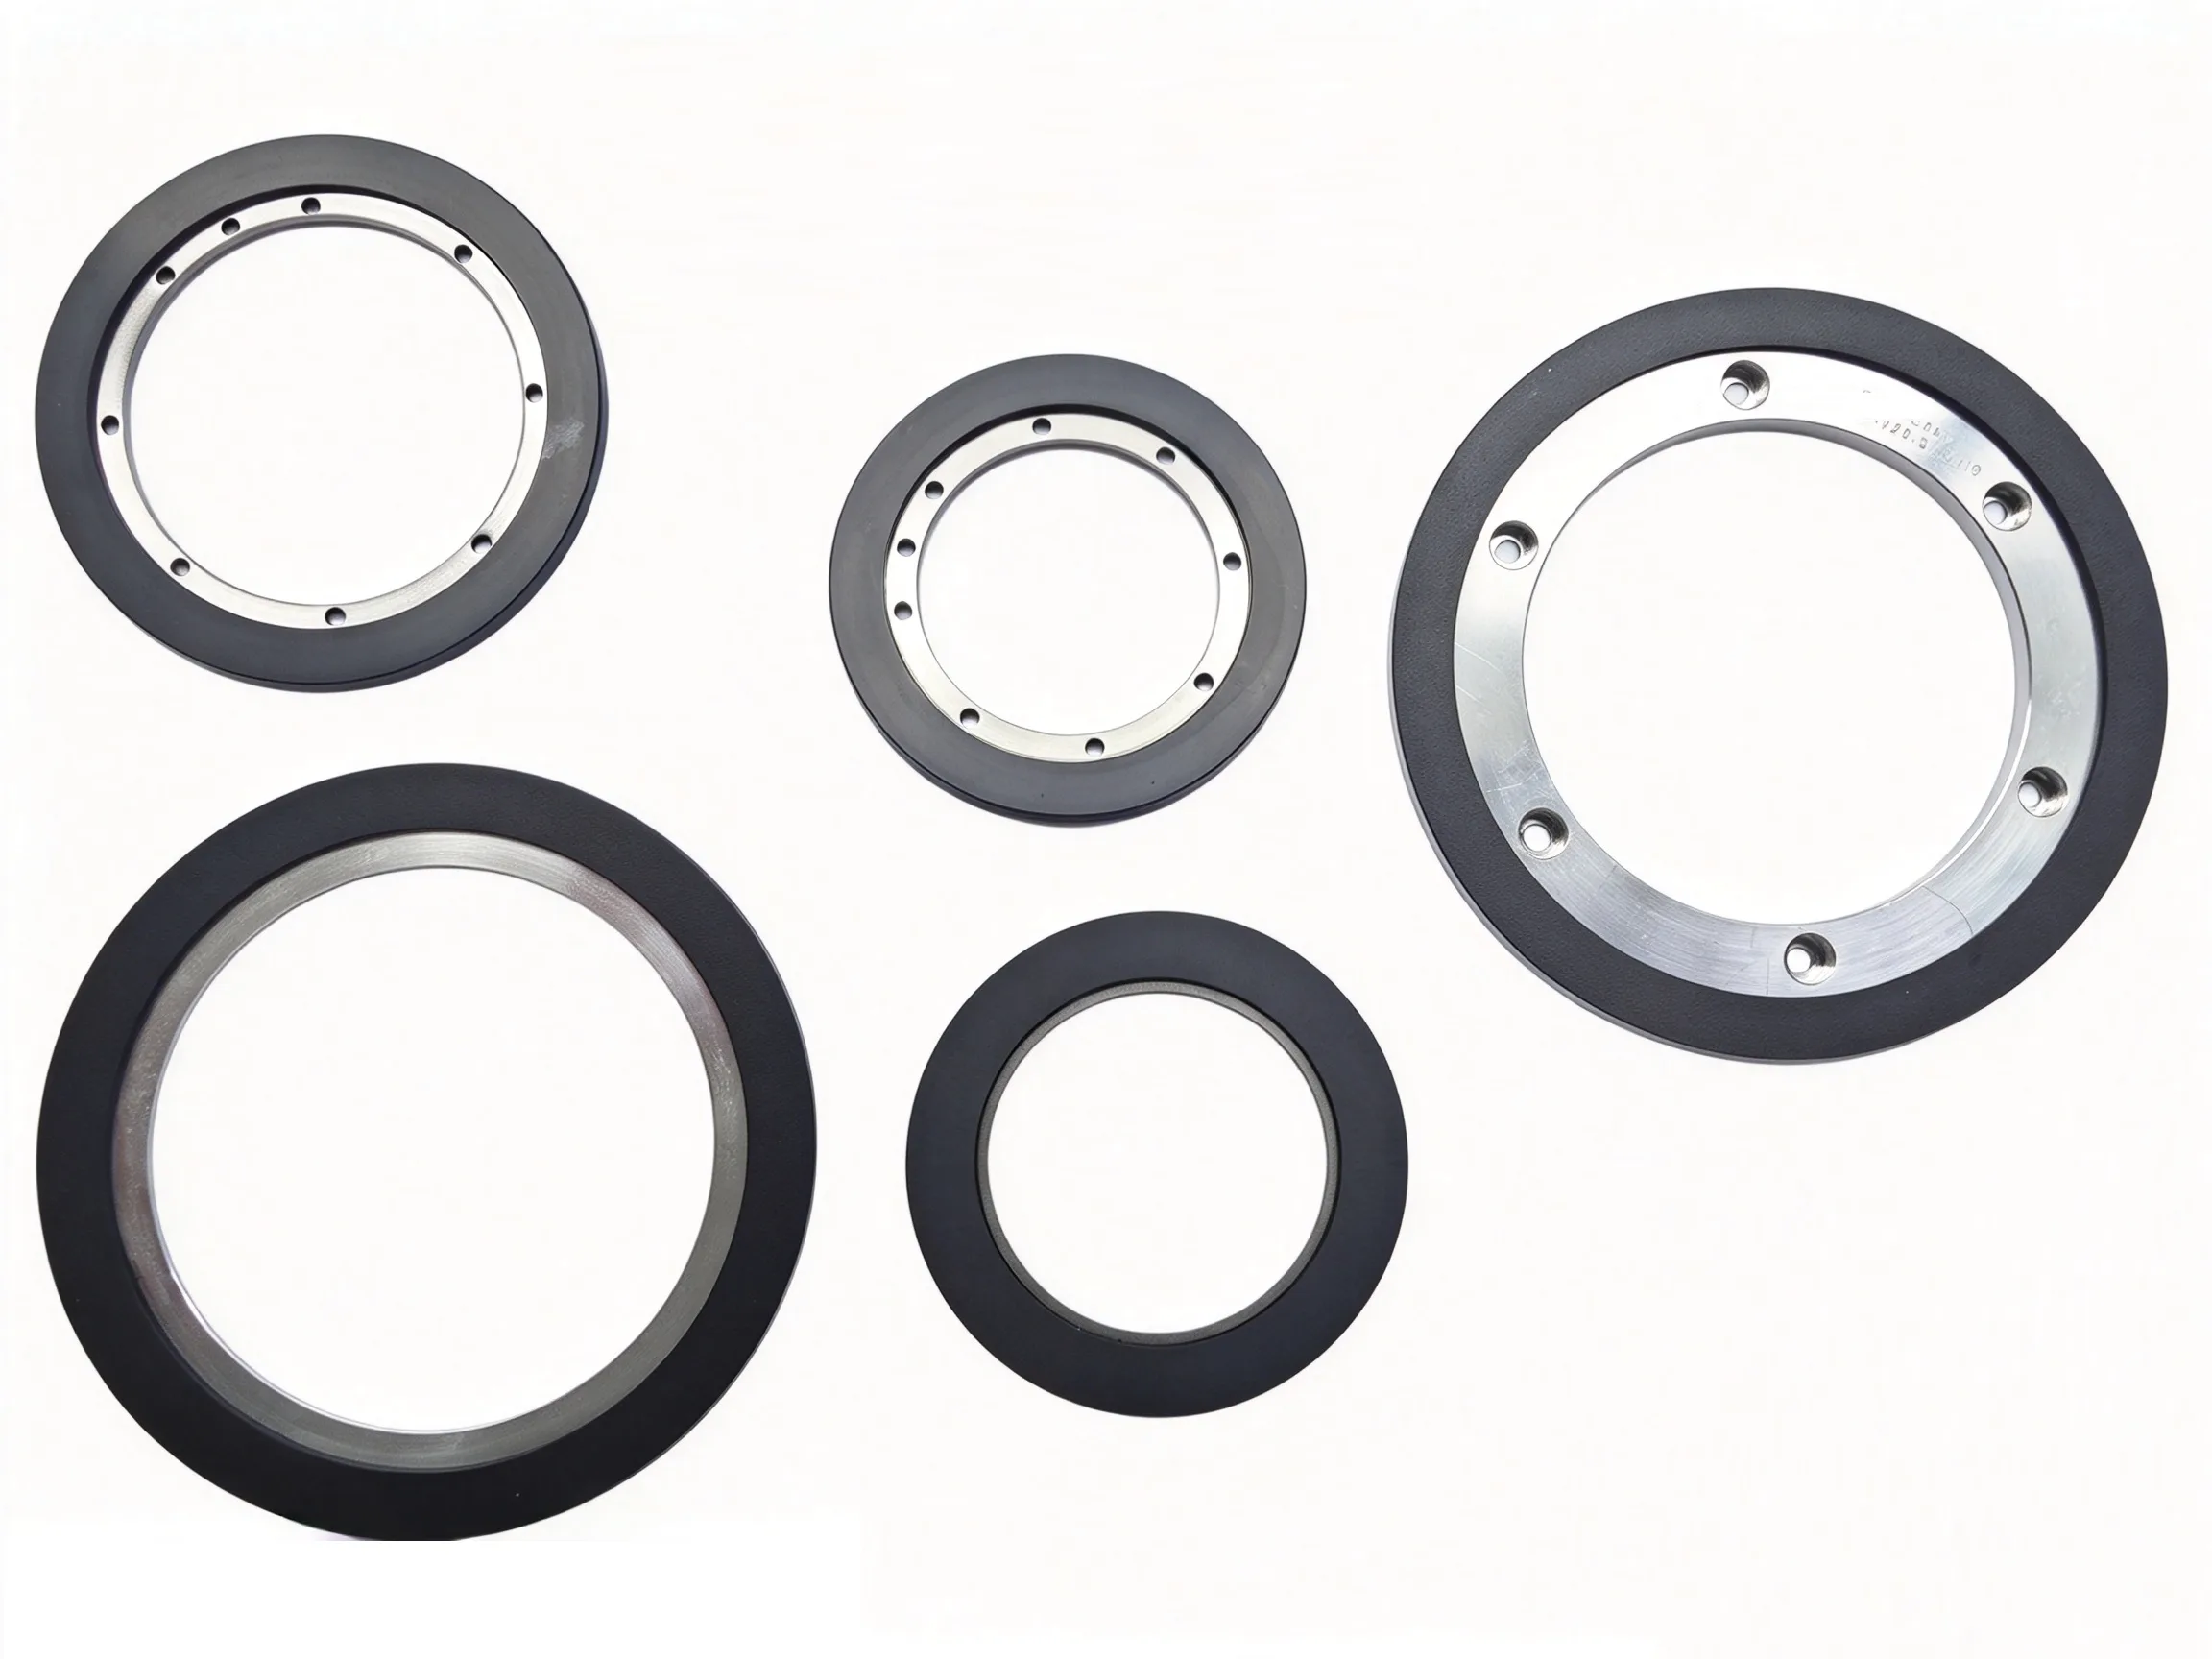
磁环或编码盘随轴旋转,磁传感器读取其磁极形成的磁场变化。目标件、传感芯片、机械装配和解码方式共同决定位置反馈表现,因此磁性目标件不能脱离读数芯片单独按外形选型。
磁性目标件
在环形或圆盘形磁性材料上形成一个或多个磁轨,按设计排列交替磁极。目标件可与背板、轮毂或安装基准组合。
磁传感器与编码芯片
传感器以规定的方向、距离和气隙读取磁场。芯片的敏感方向、磁极节距、码道数量及算法要求应在目标件设计前确认。
信号处理与输出
芯片对磁信号进行插值、角度解算或换相处理,再通过系统支持的接口输出。绝对值、增量式和换相信号属于整套读数方案的能力。
先选结构:轴向磁化磁盘或径向磁化磁环
磁化方向决定磁极位于盘面还是圆周侧面,也影响传感器的位置和安装空间。结构选择应与编码芯片的检测方向一起确定。
轴向磁化编码盘
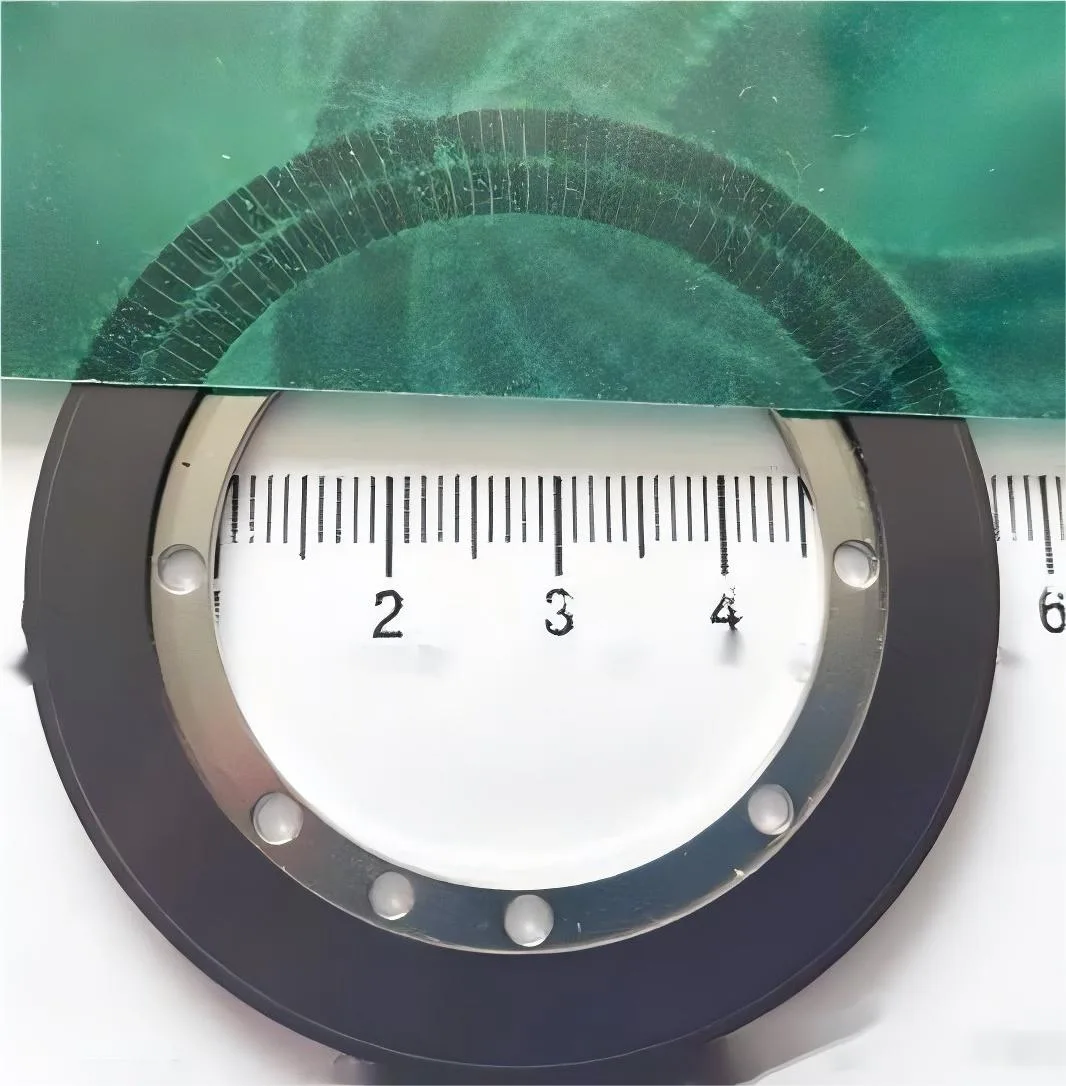
磁极沿轴向排列,磁场在盘面方向变化。适合从盘面附近读取磁信号的布局;需为芯片和盘面留出规定间隙,并控制盘面跳动。
- 确认传感器面向盘面还是侧向读取。
- 核对内孔、外径、厚度及背板结构。
- 评估轴向空间、端面跳动与安装平行度。
径向磁化编码环
磁极沿环的圆周方向分布,传感器从环的外圆周或内圆周侧读取。可用于盘面轴向空间受限、传感器需要布置在环周边的组件。
- 确认传感器读取外圆还是内圆磁场。
- 确认圆周磁极节距、极对数和感应位置。
- 评估径向跳动、同心度及周边安装空间。
增量式与绝对式:由码道和解码方式共同决定
单轨增量检测
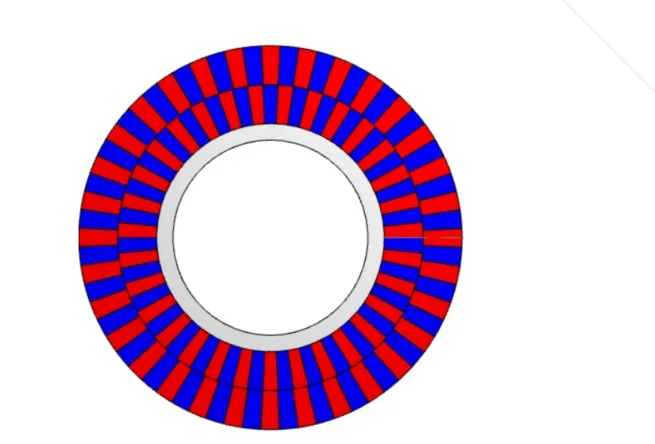
以周期性磁极信号计数得到相对位移或角度变化。上电位置通常由控制器计数状态、参考点或回零流程建立,适合系统可以管理初始化位置的应用。
双轨绝对检测
主轨与副轨采用不同的极对数,传感器读取两轨之间的相位关系,由兼容芯片解算单圈绝对位置。常见示例是主轨与副轨相差一个极对,例如 32/31;具体编码规则取决于芯片和算法。
参考结构参数与芯片匹配
不同传感芯片对应不同的磁极节距和磁场采样方式。下表列出常见资料中出现的节距级别,供前期讨论;不是通用标准,也不代表所有芯片均兼容。
| 目标件 / 芯片侧信息 | 资料中常见的参考节距 | 设计时应核对 |
|---|---|---|
| 小节距磁编码目标 | 约 1.28 mm | 芯片指定节距、轨道半径、极对数与传感器位置 |
| 中等节距磁编码目标 | 约 1.50 mm | 磁极宽度定义、磁化均匀性、气隙和信号幅值 |
| 较大节距磁编码目标 | 约 2.00 mm | 目标外径、可布置极数、解码范围及最大转速 |
节距数值仅用于方案沟通。请以所选编码芯片或传感器的数据手册为准。磁环的内径、外径、厚度及极对数会相互约束;在缩小外径时,需重新评估轨道半径、可用极数和信号质量。
常见轴向盘结构尺寸示例
参考产品资料中的几种组合可帮助理解可配置范围:32/31 极对布局可配约 15–25 mm 内径、27–49 mm 外径和约 1.1–2.0 mm 厚度;64/63 极对布局可见约 35–65 mm 内径、52–85 mm 外径和约 1.1–2.5 mm 厚度。以上是结构示例,不构成苏州欧波福的标准型号或性能承诺,具体可制造尺寸须结合芯片、材料和装配图确认。
磁编码器磁盘与磁环规格清单
以下整理了参考页面列出的磁性目标件材料、磁极节距、极对数与结构尺寸,便于工程师初步比较。表中参考代号及几何数据来自所参考的公开规格资料,仅作方案交叉参考,不代表苏州欧波福的产品料号、现货或供货承诺。最终规格应按编码芯片、图纸和测试结果确认。
轴向磁化编码盘:几何规格参考
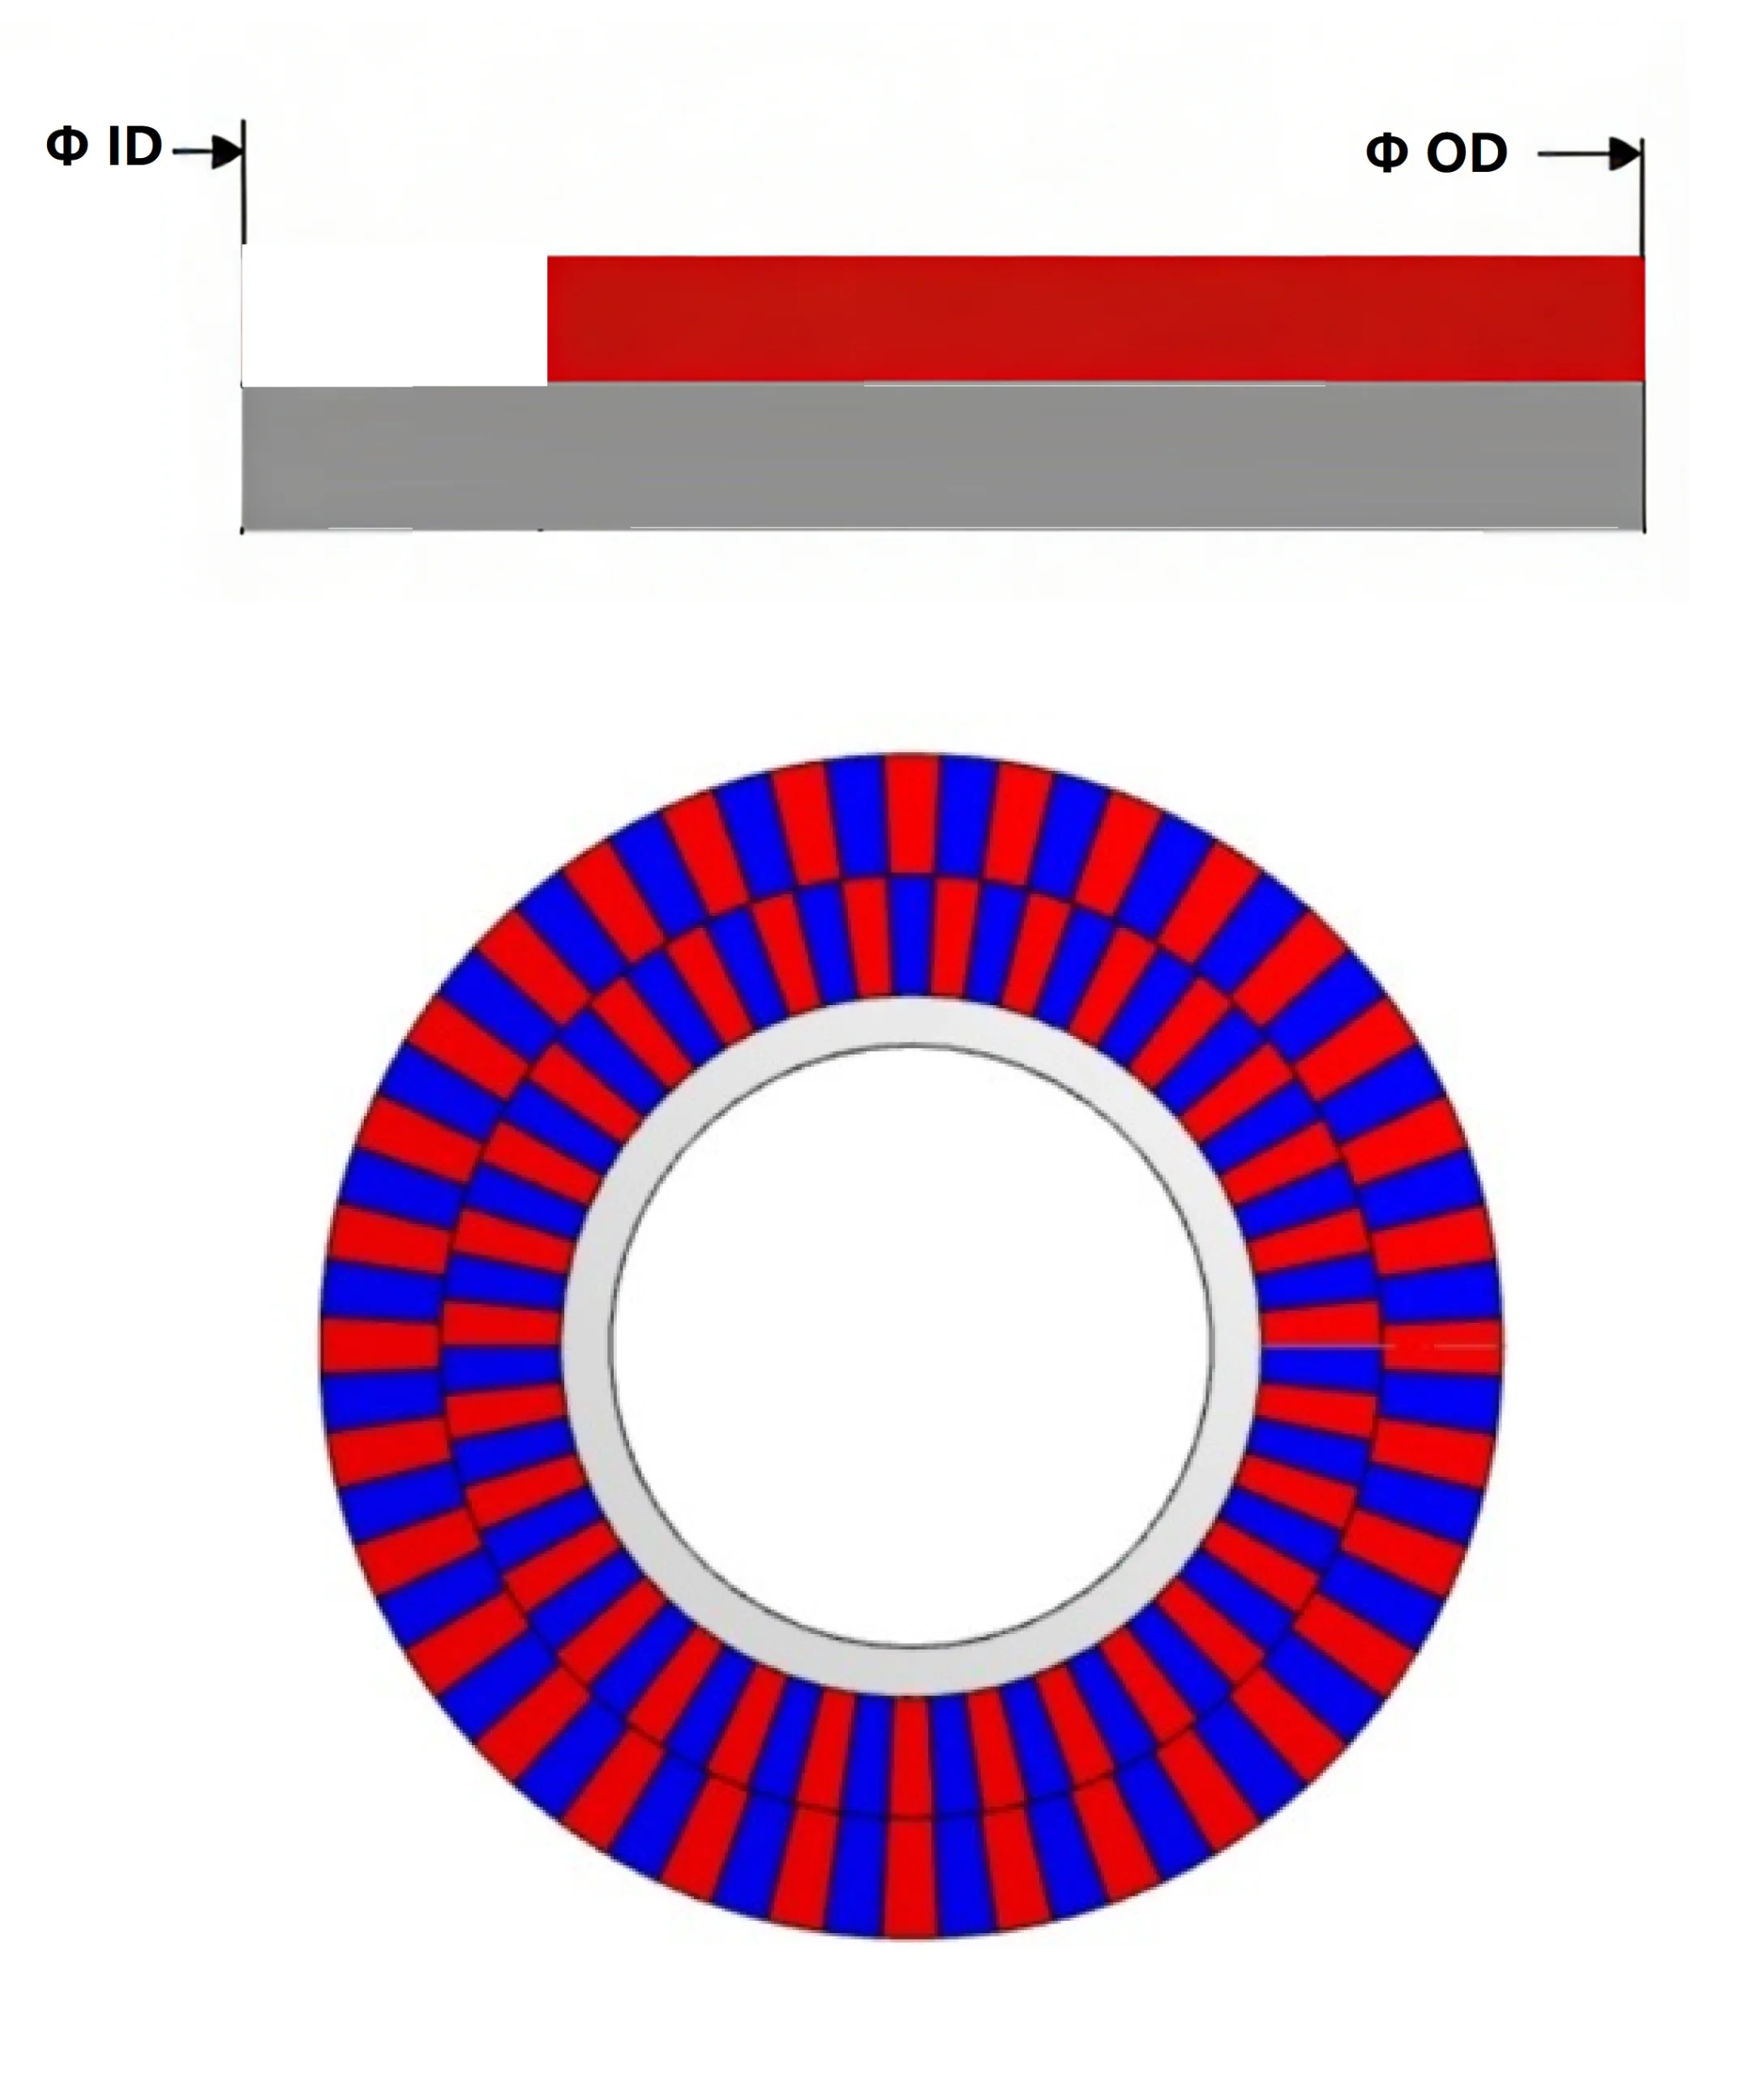
| 参考代号* | 芯片系列 / 节距 | 主轨 / 副轨 (极对) | 内径 ID (mm) | 外径 OD (mm) | 厚度 (mm) |
|---|---|---|---|---|---|
| A2001600 | iC-MU200 / 2.00 mm | 16 / 15 | 8 | 24 | 1.3 |
| A2003200 | iC-MU200 / 2.00 mm | 32 / 31 | 25 | 44.5 | 1.4 |
| A2003201 | iC-MU200 / 2.00 mm | 32 / 31 | 25 | 49 | 2.0 |
| A2003202 | iC-MU200 / 2.00 mm | 32 / 31 | 31.5 | 49 | 2.0 |
| A2003203 | iC-MU200 / 2.00 mm | 32 / 31 | 29 | 42 | 1.1 |
| A2003204 | iC-MU200 / 2.00 mm | 32 / 31 | 30.5 | 42.5 | 1.1 |
| A2003205 | iC-MU200 / 2.00 mm | 64 / 63 | 62 | 85 | 1.8 |
| A2006401 | iC-MU200 / 2.00 mm | 64 / 63 | 65 | 84 | 2.5 |
| A1501600 | iC-MU150 / 1.50 mm | 16 / 15 | 8 | 18 | 1.1 |
| A1503200 | iC-MU150 / 1.50 mm | 32 / 31 | 18 | 34.5 | 1.1 |
| A1503201 | iC-MU150 / 1.50 mm | 32 / 31 | 20 | 31.5 | 1.1 |
| A1503202 | iC-MU150 / 1.50 mm | 32 / 31 | 20 | 33 | 1.1 |
| A1503203 | iC-MU150 / 1.50 mm | 32 / 31 | 20 | 33 | 2.0 |
| A1503204 | iC-MU150 / 1.50 mm | 32 / 31 | 23 | 35 | 1.1 |
| A1503205 | iC-MU150 / 1.50 mm | 32 / 31 | 20 | 39 | 2.0 |
| A1506400 | iC-MU150 / 1.50 mm | 64 / 63 | 47.4 | 65.1 | 1.1 |
| A1506401 | iC-MU150 / 1.50 mm | 64 / 63 | 45 | 64 | 2.5 |
| A1506402 | iC-MU150 / 1.50 mm | 64 / 63 | 47.4 | 64.5 | 1.1 |
| A1283200 | iC-MU / 1.28 mm | 32 / 31 | 15 | 29 | 1.1 |
| A1283201 | iC-MU / 1.28 mm | 32 / 31 | 15 | 27.2 | 1.1 |
| A1283202 | iC-MU / 1.28 mm | 32 / 31 | 16.5 | 28.5 | 1.1 |
| A1286400 | iC-MU / 1.28 mm | 64 / 63 | 38 | 56 | 1.1 |
| A1286401 | iC-MU / 1.28 mm | 64 / 63 | 38 | 52 | 1.1 |
| A1286402 | iC-MU / 1.28 mm | 64 / 63 | 40 | 54.7 | 2.0 |
| A1286403 | iC-MU / 1.28 mm | 64 / 63 | 35 | 55 | 2.5 |
* 代号沿用参考页面以方便交叉查阅;其系列标识与芯片型号属于第三方标识。
径向磁化编码环:几何规格参考
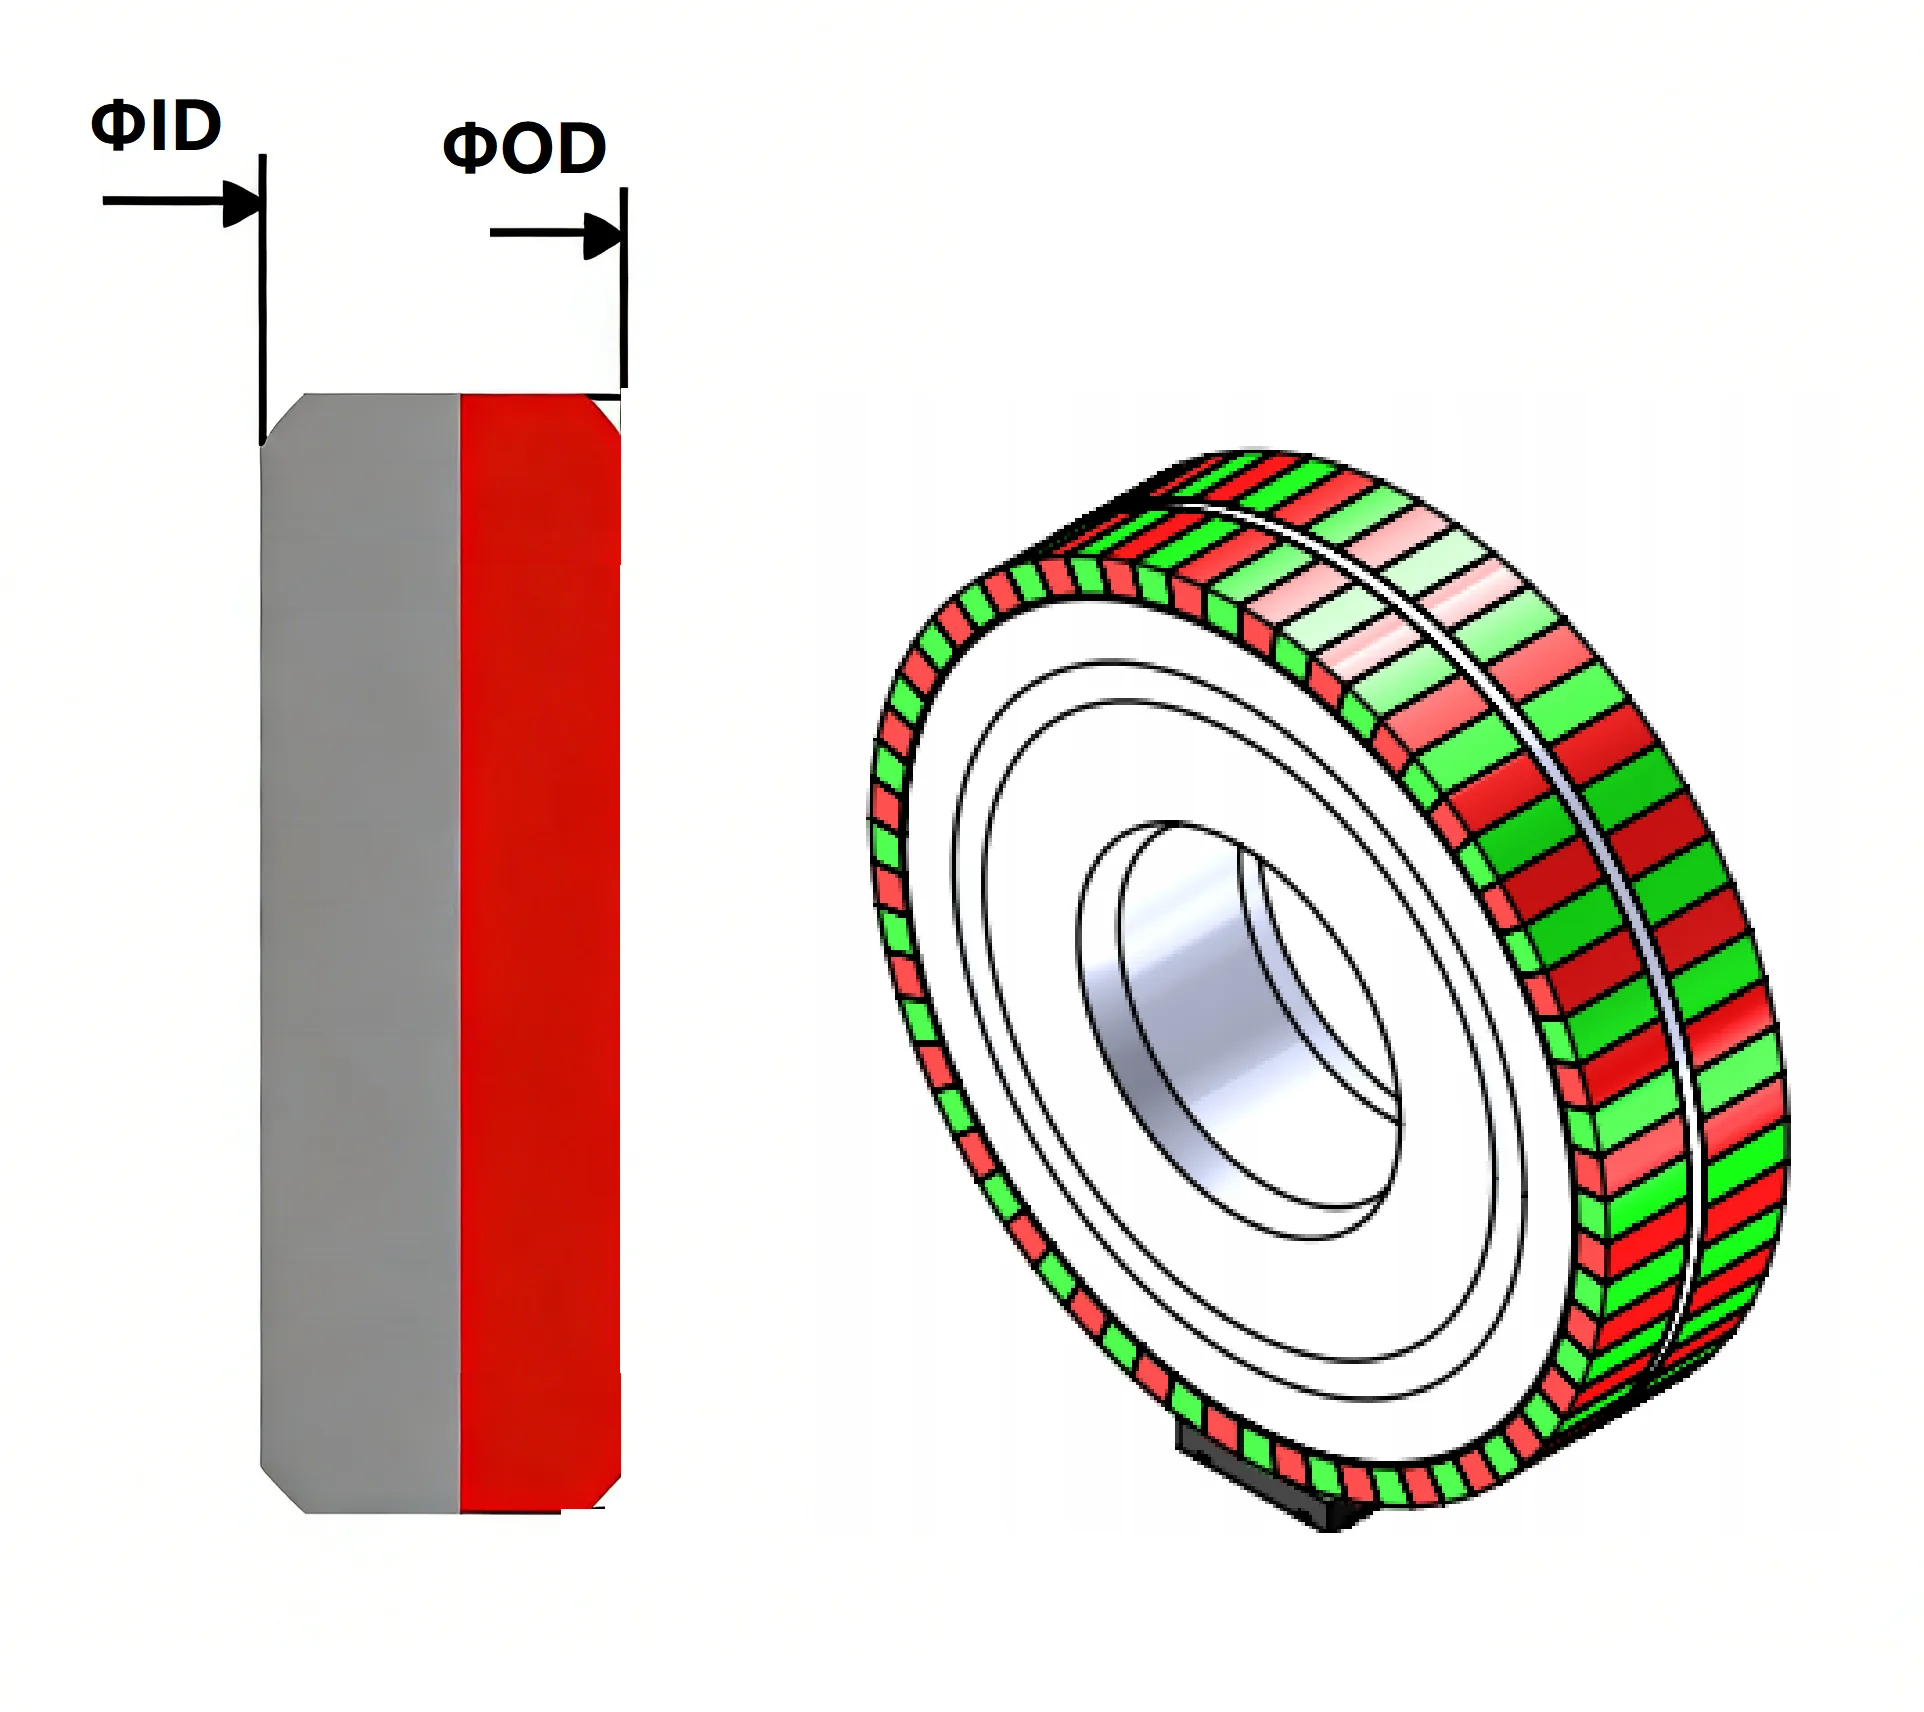
| 参考代号 | 芯片系列 / 等效节距 | 主轨 / 副轨 (极对) | 内径 ID (mm) | 外径 OD (mm) | 主轨 / 副轨极宽 |
|---|---|---|---|---|---|
| R1286000 | iC-MU / 1.28 mm 等效 | 32 / 31 | 20 | 24.5 | 5.625° / 5.806° |
| R1503000 | iC-MU150 / 1.28 mm 等效* | 64 / 63 | 53.1 | 59.6 | 2.813° / 2.857° |
* 以上“等效节距”及极宽定义按参考页面原规格表保留;订制前务必以所用芯片数据手册及供应商确认文件核验。
磁编码器磁盘与磁环选型清单
提供下列参数,可以更快完成目标件结构评估、芯片适配和样件计划。
| 输入项 | 建议提供的信息 | 对方案的影响 |
|---|---|---|
| 读数芯片 / 传感器 | 厂商、型号、敏感方向、推荐节距和气隙 | 决定磁极规格、码道配置和传感器布置 |
| 编码目标 | 增量或绝对;单轨或多轨;极对数或角度分辨需求 | 影响磁轨布局、算法兼容性和转速能力 |
| 机械接口 | 内径、外径、厚度、基准面、孔位、背板与固定方式 | 决定磁盘/磁环外形及安装可靠性 |
| 磁化方案 | 轴向或径向;外圆或内圆读取;磁极节距 | 决定磁路、传感方向及装配间隙 |
| 工作环境 | 转速、温度、振动、油水、粉尘和预期寿命 | 影响材料、封装、固定和验证项目 |
| 系统性能 | 角度精度、重复性、分辨率、上电位置和输出接口 | 需要结合芯片、偏心、跳动、气隙及标定共同评估 |
典型应用场景
机器人关节与协作机器人
中空轴、紧凑空间和上电位置读取是常见要求。重点评估目标件厚度、传感器位置、轴系跳动及关节装配公差。
伺服电机与执行器
依据电机转速、控制策略和芯片输入需求确定极数、信号类型和磁轨布局,并验证高速时的信号质量。
工业转台与旋转平台
围绕内孔通径、角度反馈、重复定位和安装偏心,匹配环形目标件与传感器安装支架。
汽车与工业传动
对温度循环、振动、油污和长期固定提出要求时,应把材料、背板、粘接或机械固定方式纳入验证。
医疗与实验室设备
在有限空间中实现平稳旋转反馈,可根据清洁、噪声和维护要求评估非接触式磁传感架构。
自动化旋转轴
适用于分度机构、转盘和检测设备等位置反馈需求;需结合控制器接口和整机精度预算选型。
从图纸评估到样件验证
若应用需要直线位置反馈,可参考苏州欧波福的直线磁栅尺与磁性编码带产品页面。
常见问题
磁编码器磁环可以单独作为零件使用吗?
可以按项目需求评估磁性目标件的单独供货。目标件必须与指定的读数芯片、气隙和安装结构匹配,建议提供传感器型号和机械图纸。
磁环如何实现单圈绝对位置检测?
常见方案使用具有不同极对数的多条磁轨,由兼容的传感芯片读取轨道相位关系并解算位置。是否支持绝对值输出取决于芯片和编码方案。
轴向磁化和径向磁化有什么区别?
轴向磁化的磁极方向沿轴线,径向磁化的磁极沿圆周方向排列。两者对应不同的传感器位置和磁场读取方向,应按芯片要求和机构空间选择。
给出磁环外径和内径就能确定方案吗?
还需要芯片型号、极对数或节距、磁化方向、厚度、传感器气隙、转速和精度目标。仅凭内外径不足以判断磁场与信号是否合适。
磁性目标件的角度精度是多少?
目标件无法单独代表整机角度精度。最终表现还受芯片、磁化误差、偏心、跳动、气隙、温度和解算方式影响,应在实际装配和规定测试条件下验证。