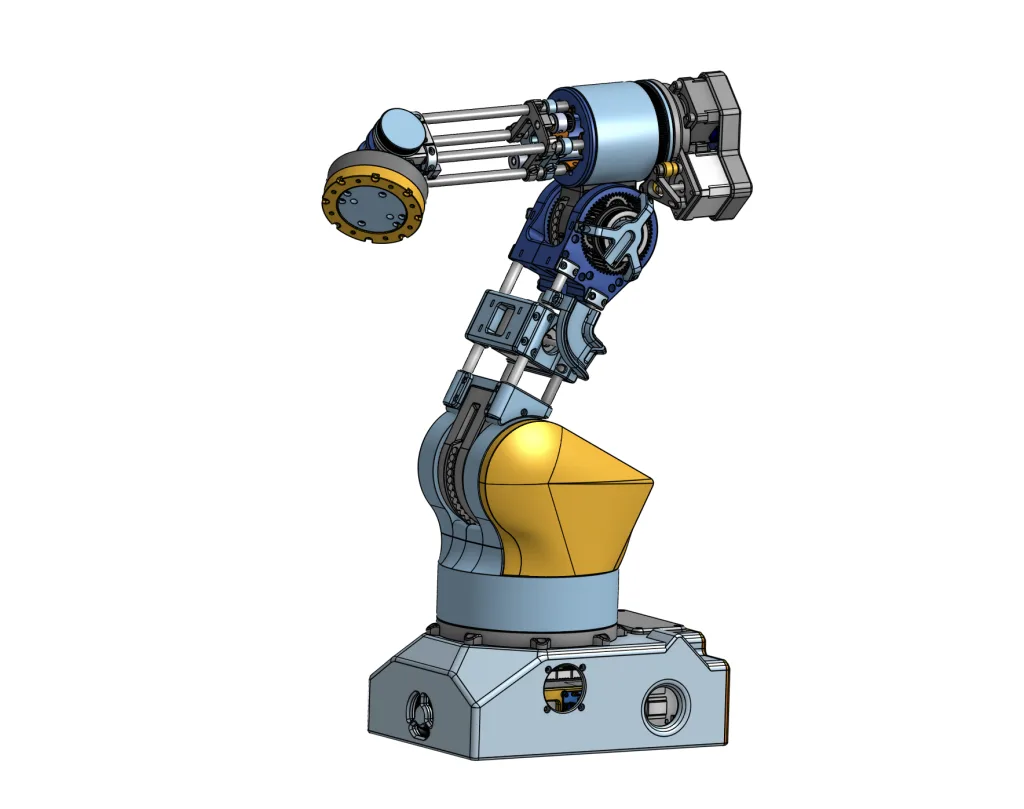
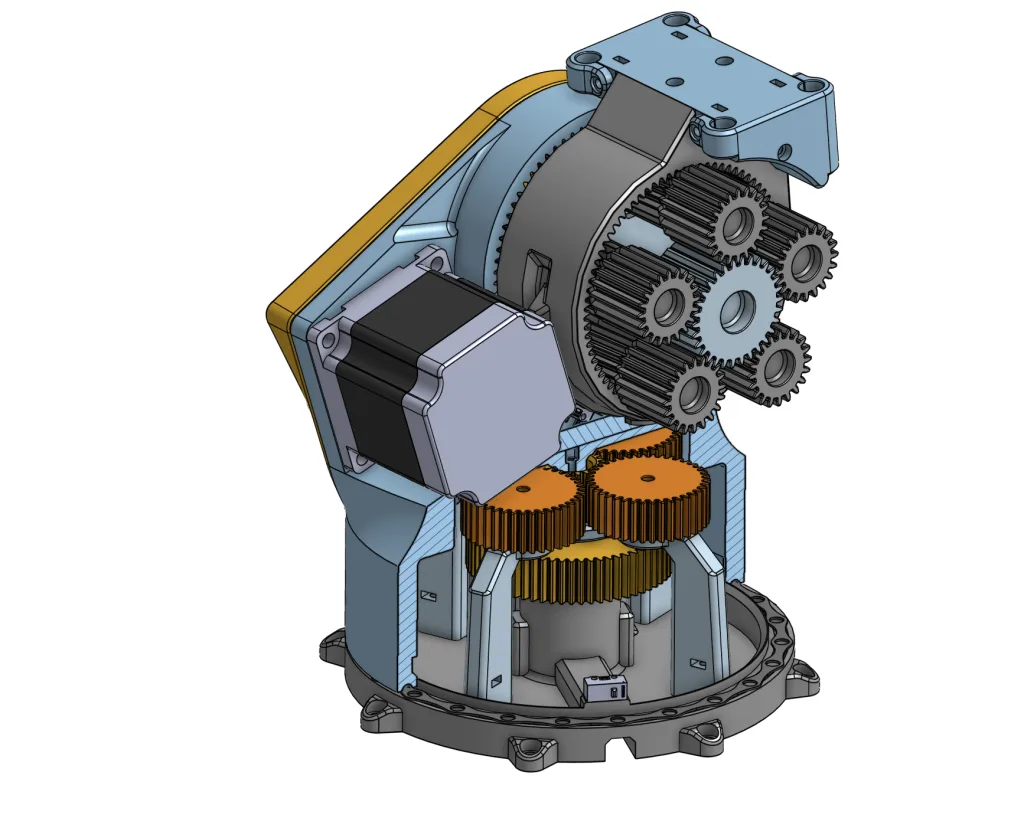
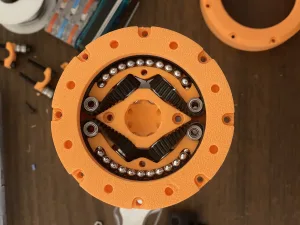
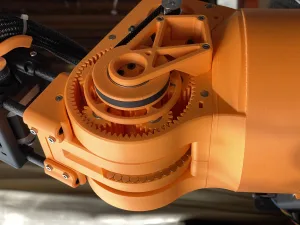
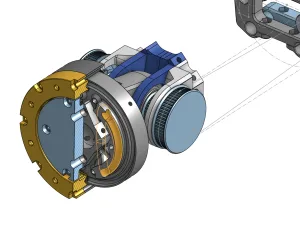
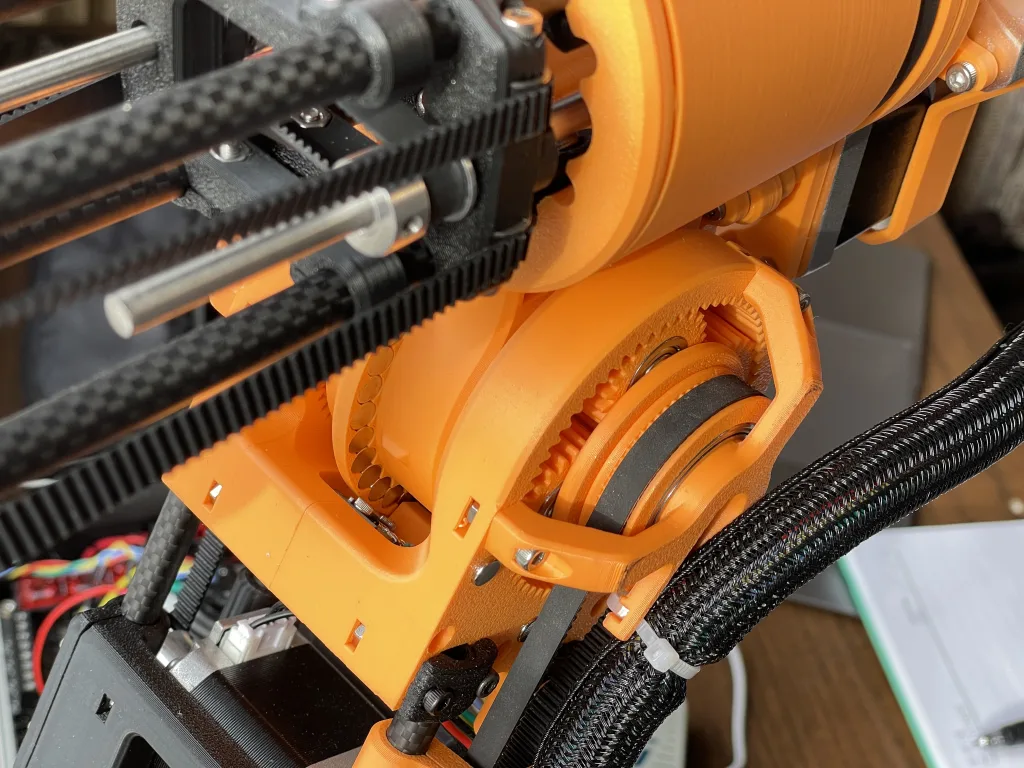
一个低成本六自由度机械臂DIY方案介绍作者: szobtiv_wp / 2026年8月18日 项目目标本项目的核心目标是搭建一个低成本、全功能的六自由度机械臂硬件平台,以便在真实设备上构建机器人学和ROS 2的工程能力,而不局限于仿真环境。整套系统覆盖了从底层嵌入式固件、电机闭环控制,到上层运动规划与数字孪生仿真的完整技术栈。同时,该项目也提供了一个验证非常规关节和减速器设计的试验平台,许多结构方案在现有机器人产品中未见先例。 机械架构每个关节模块均独立设计与制造,之后通过夹紧式碳纤维管连接。这种模块化设计使每个关节可单独迭代,同时可通过更换碳纤维管长度来调整机械臂的工作半径或负载能力。关节与减速器设计基座关节:采用传统行星齿轮箱。肩关节与肘关节:使用分体式行星齿轮箱。其核心结构为两个略微偏移的内齿圈,由一组共用复合行星轮驱动。该设计在紧凑外形下实现了极高扭矩密度,分别达到 70:1 和 40:1 的减速比;同时保持大接触面积以减小塑料齿轮间的应力,且避免了多级传动系统常见的体积庞大和回差问题。由于该齿轮箱构型不提供常规编码器所需的输出轴,采用定制传感方案:在输出内齿圈周围安装交替极性磁铁,并将磁性编码器以偏移方式垂直于轴线布置,使其能感知交变磁场,等效于一个旋转的径向充磁磁铁。腕部:采用倒置式皮带差速器,并配备定制轴承轨道,以维持皮带恒定张力,防止打滑。三个腕部电机均置于肘关节后方,起到配重作用,降低腕部惯性,提升动态性能。 嵌入式控制与固件主控芯片:STM32微控制器(集成于BTT Octopus板)。固件开发:使用C语言编写定制固件,实现以下功能:通过SPI总线与6个级联的AS5048a磁性编码器通信(全闭环位置反馈)。通过CAN总线与树莓派(Raspberry Pi 5)通信,传输关节目标值和状态数据。执行PID闭环控制算法,生成步进电机驱动脉冲。实现状态管理与安全保护系统。电机驱动:采用低成本步进电机及TMC5150驱动器。上层规划与仿真运动规划与仿真功能将在树莓派上运行,基于ROS 2框架,并集成MoveIt进行运动规划与数字孪生仿真。此部分仍在开发中。 方案总结本机械臂为一台由步进电机驱动的迷你六轴机器人,核心特征包括:3D打印分体式行星齿轮箱(基座/肩/肘)。倒置皮带差速腕部及定制轴承。全闭环PID控制(基于SPI级联编码器)。STM32固件与ROS 2(MoveIt)的CAN总线通讯架构。整个方案兼具低成本、模块化、高扭矩密度和可扩展性,是一个适合机器人学习与实验的完整硬件平台。